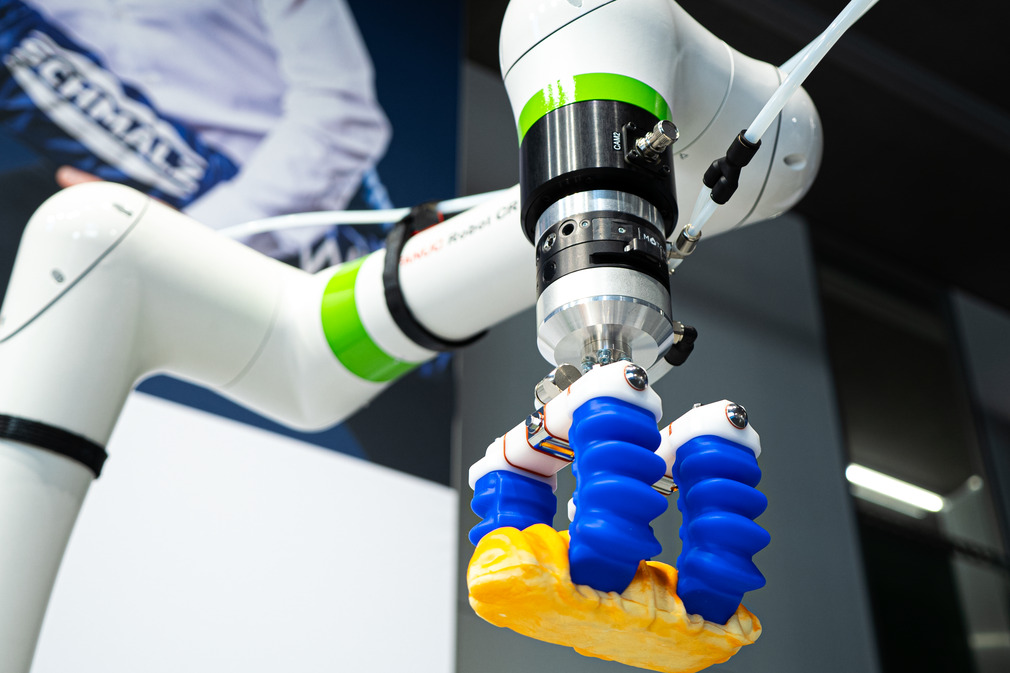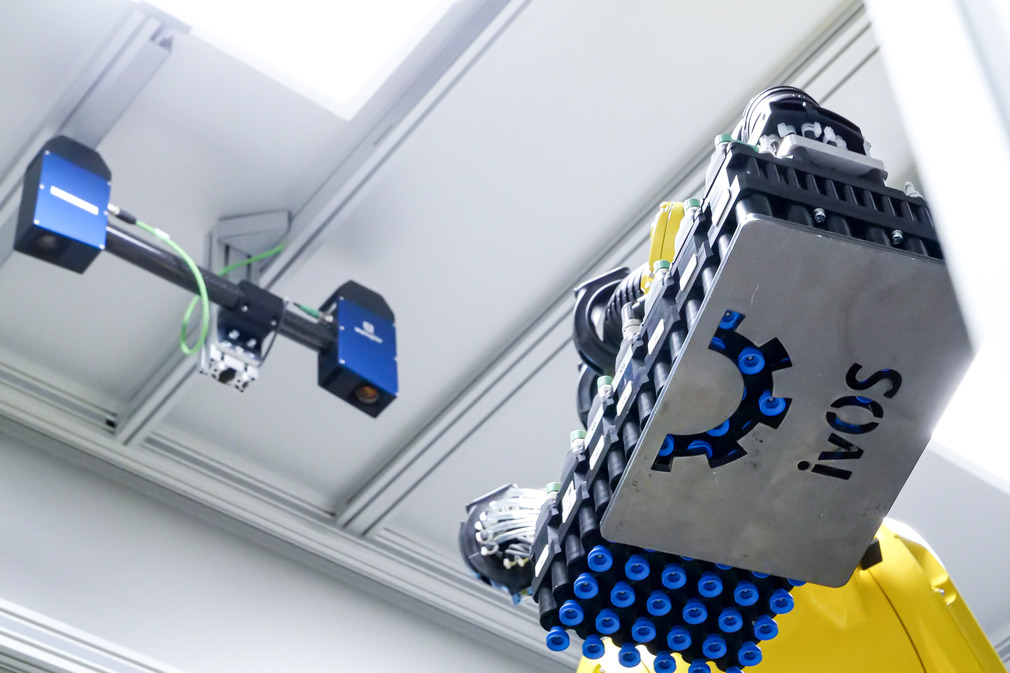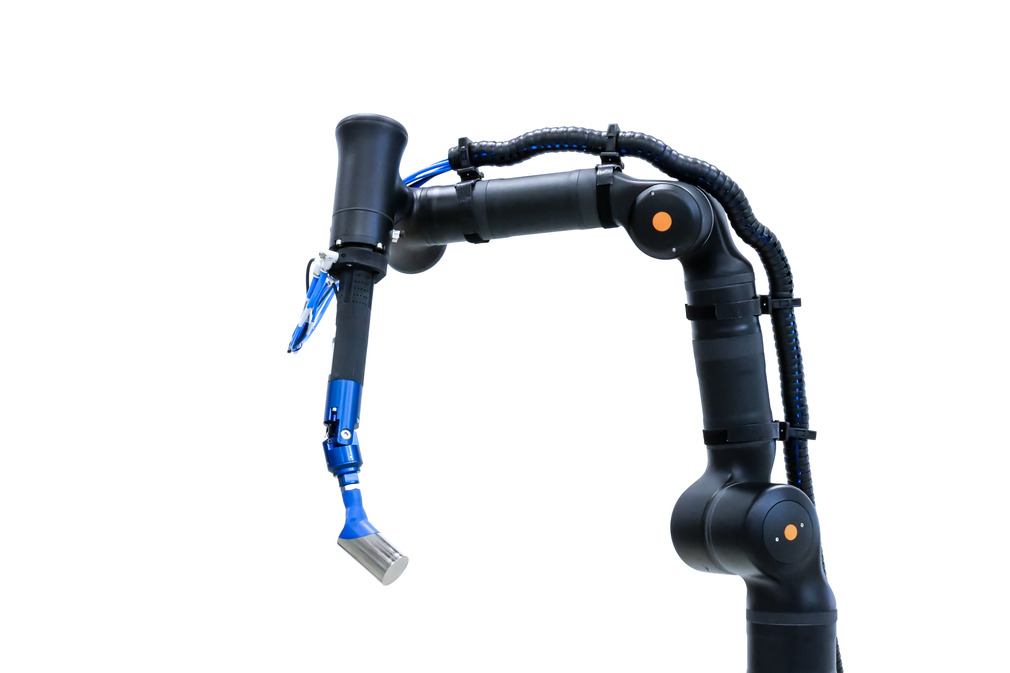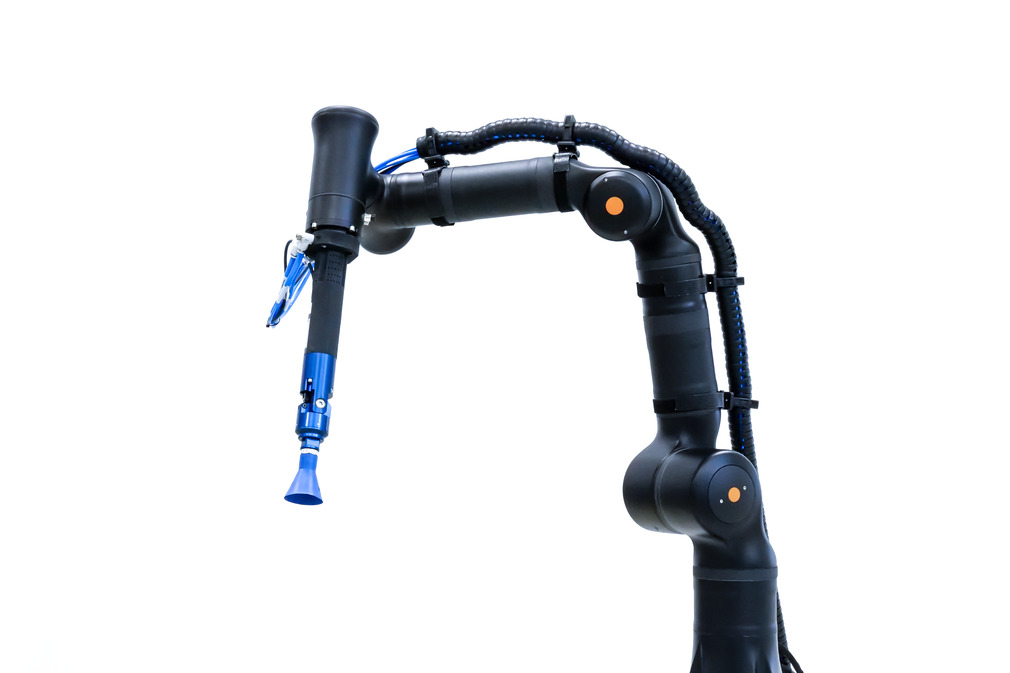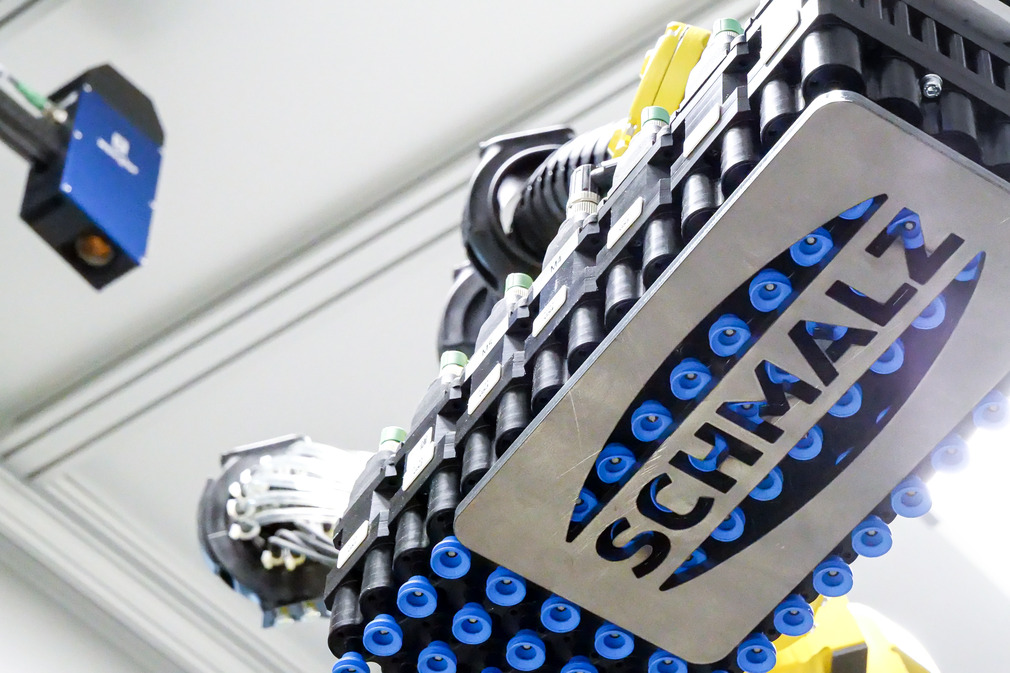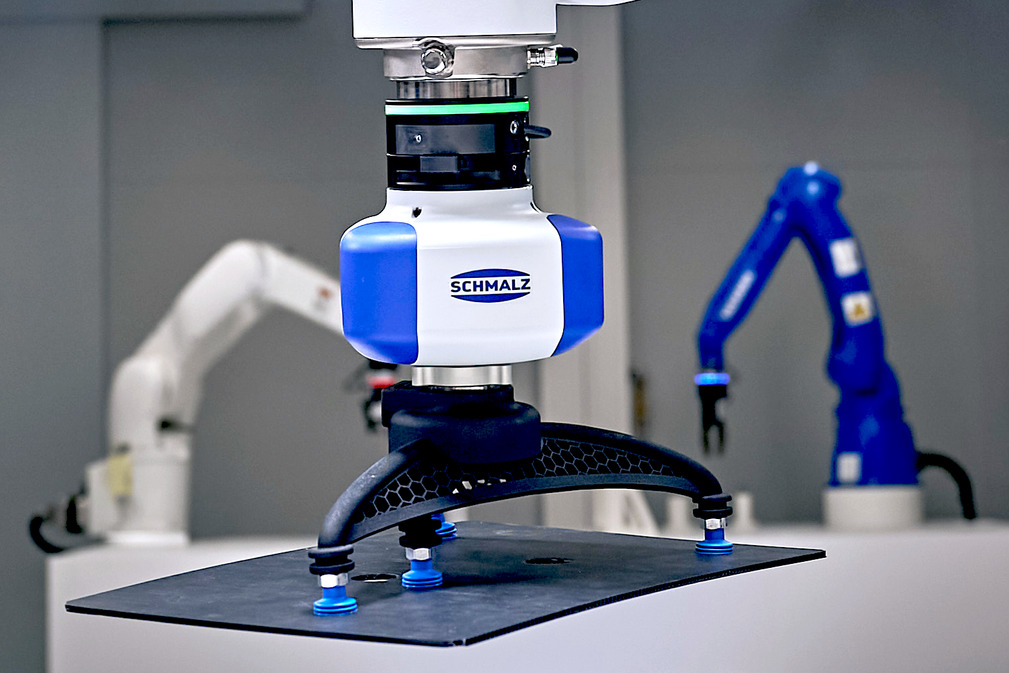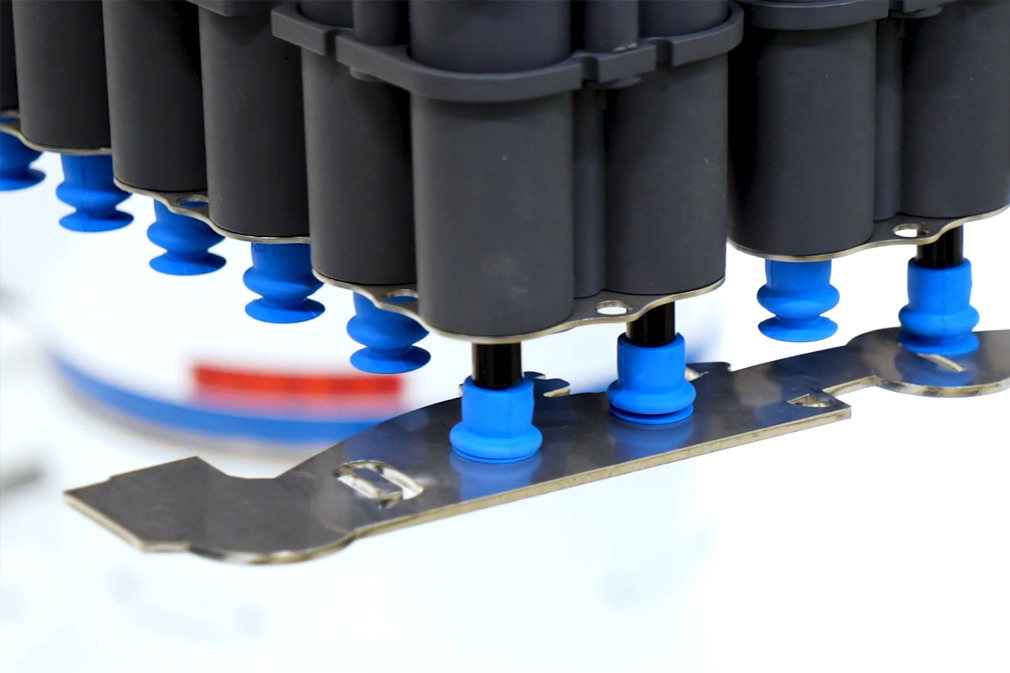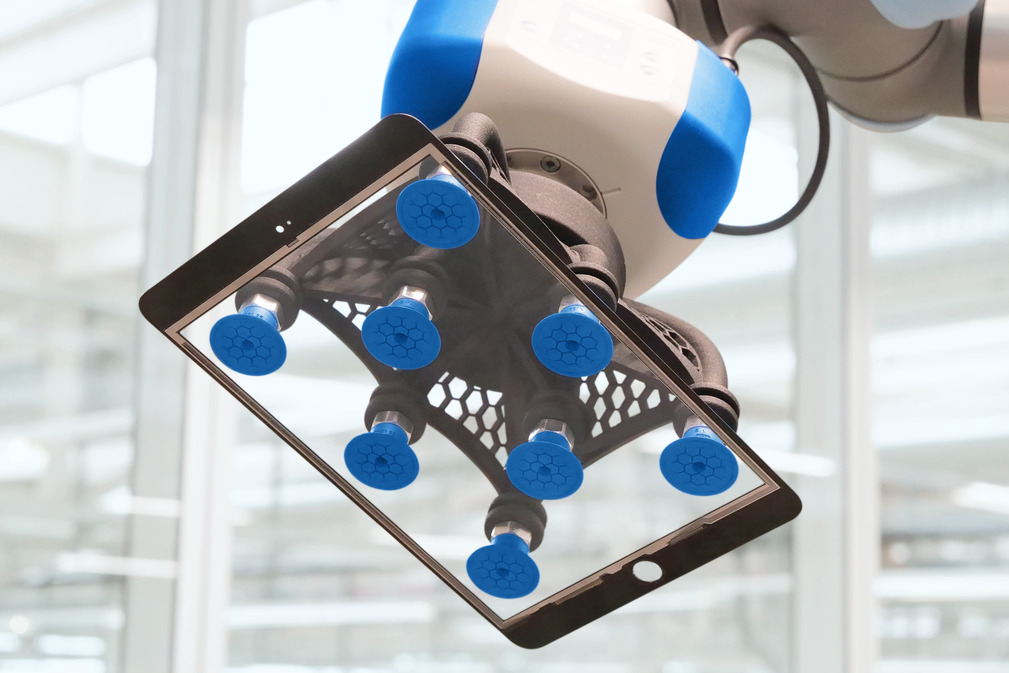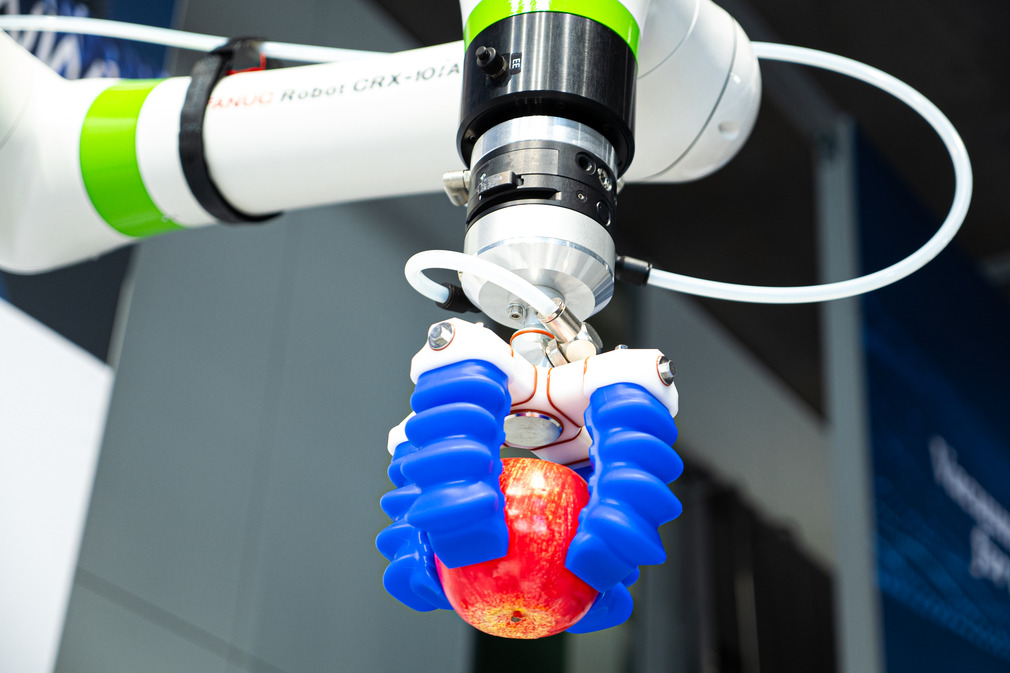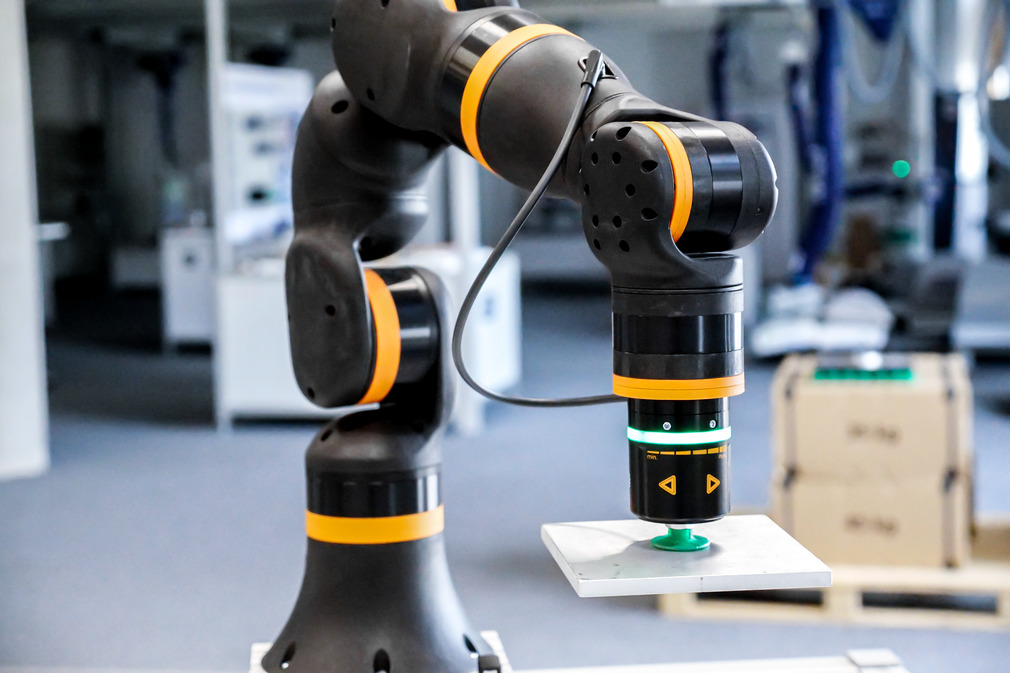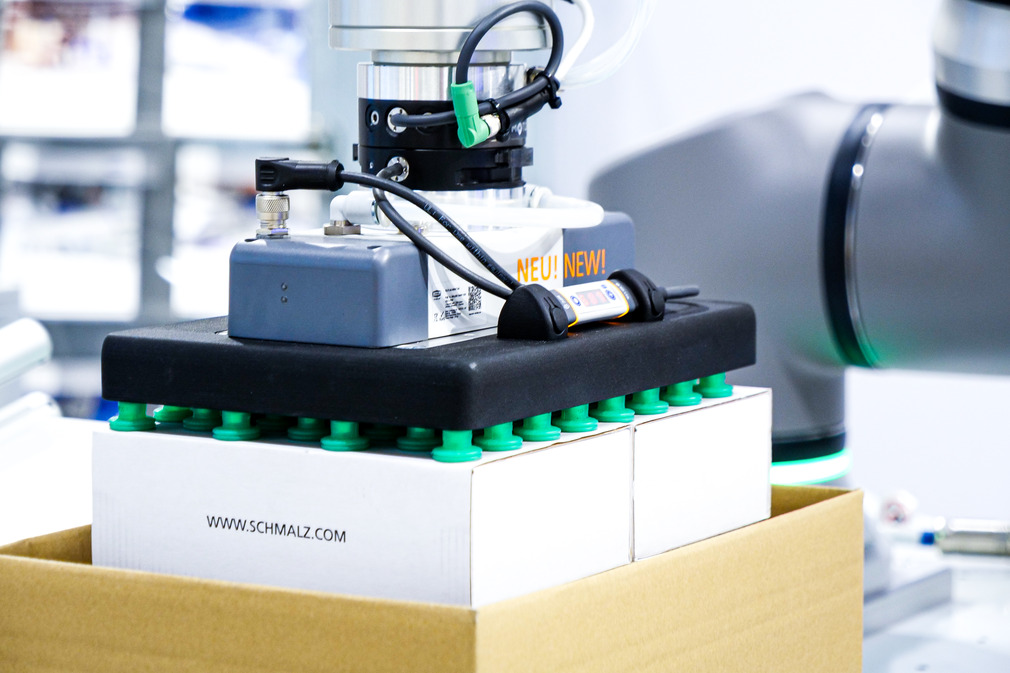

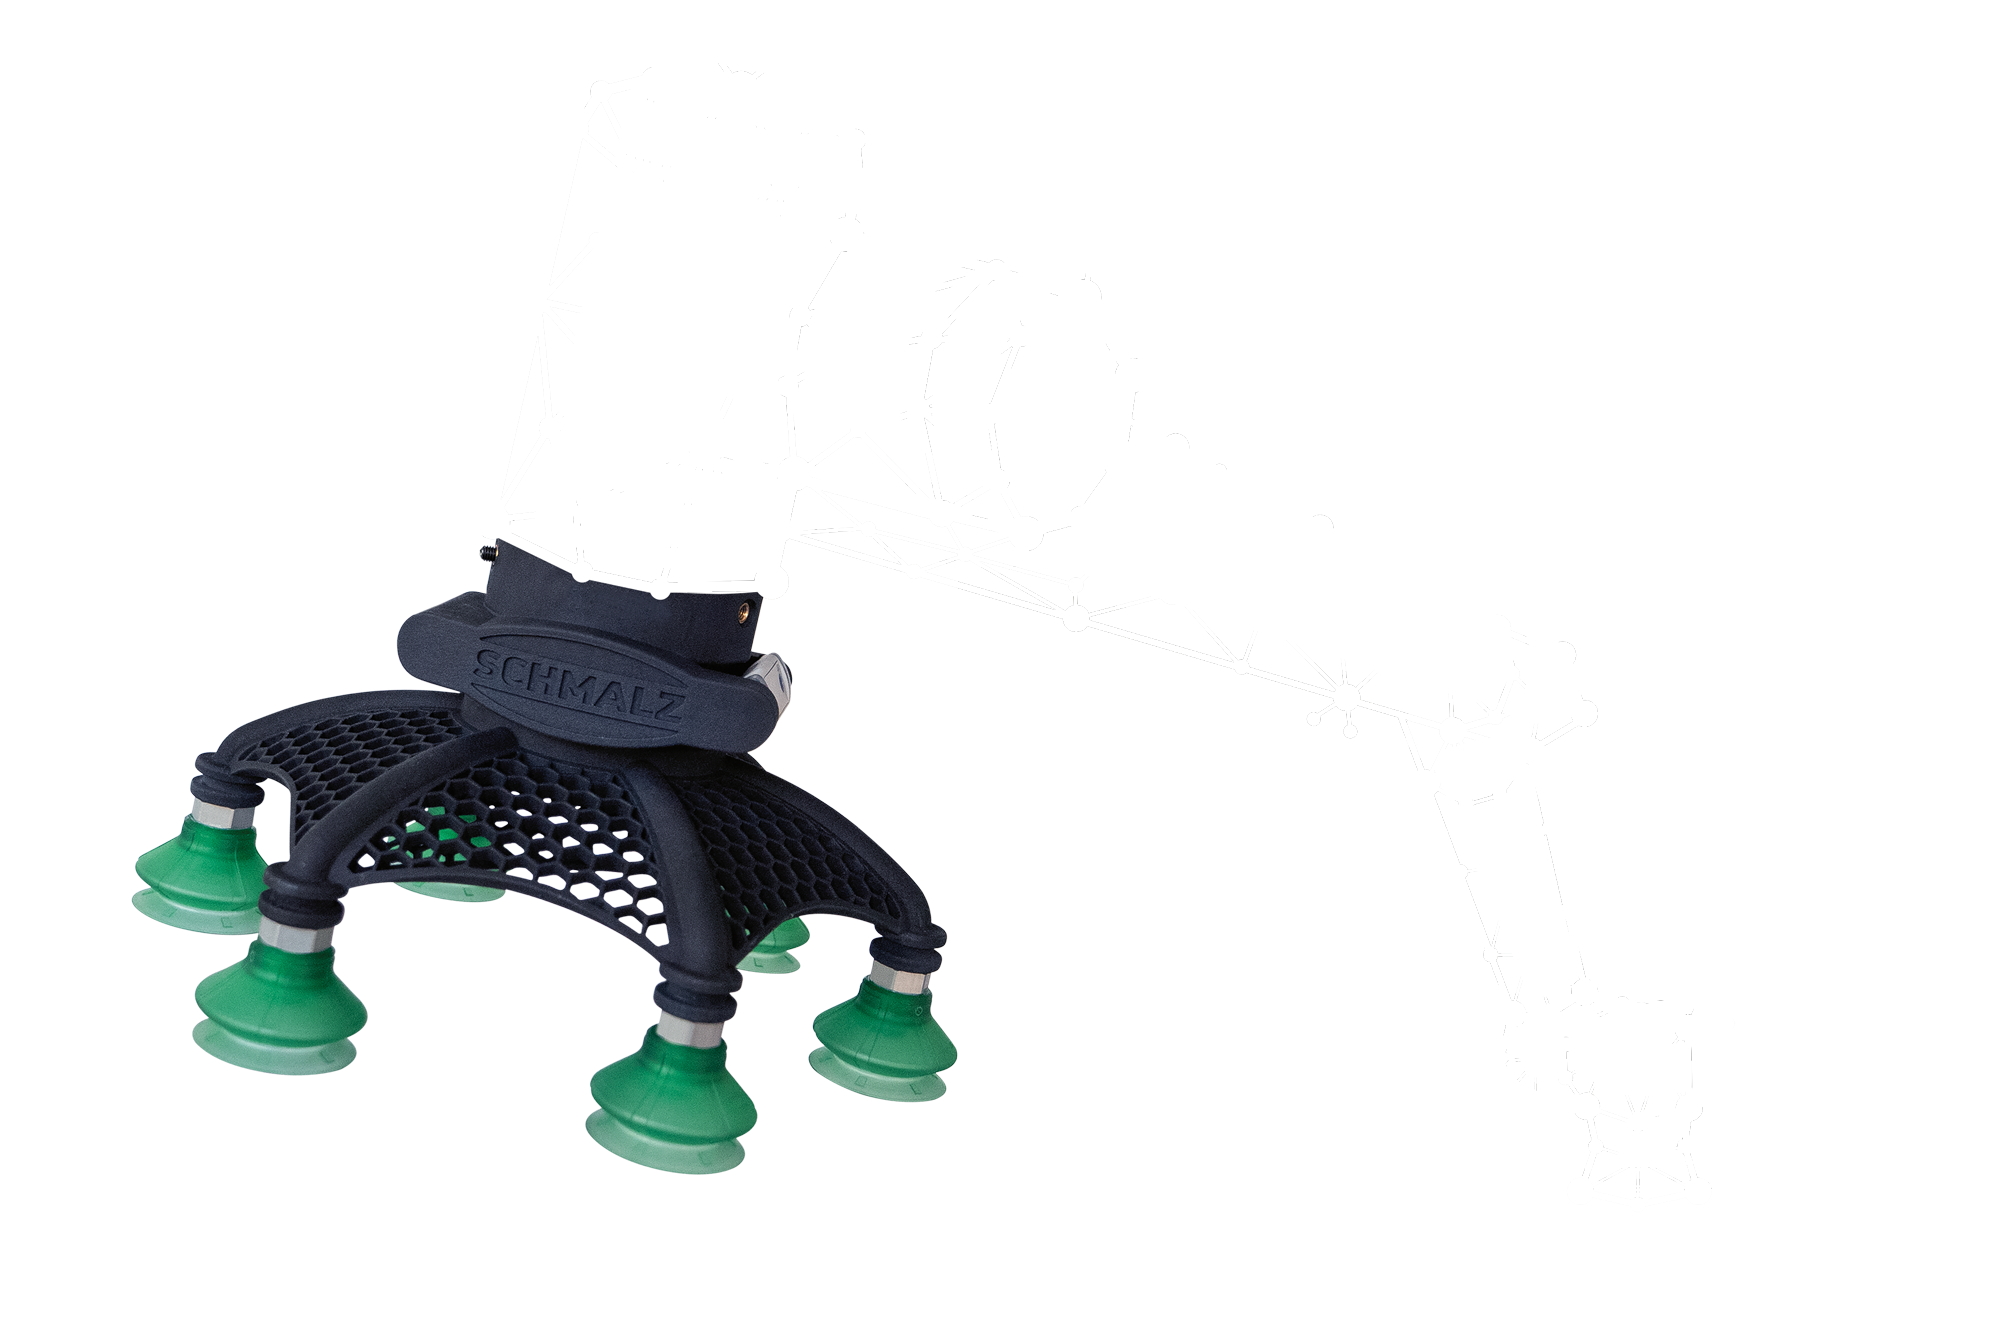
ロボットハンド (EOAT: End of Arm Tooling) とは、ロボットアームやその他の自動化システムの先端に取付けられ、ワークを把持、移動、位置決めを行う専用の機器のことです。これらは生産性の向上、プロセスコストの削減などに影響し、現代の自動化および搬送アプリケーションにおいて重要な要素となっています。
シュマルツの製品は、優れた精度、安全性、およびプロセス制御を実現します。これにより、自動化されたワークフローを効率的に導入し、連続的に最適化することが可能になります。
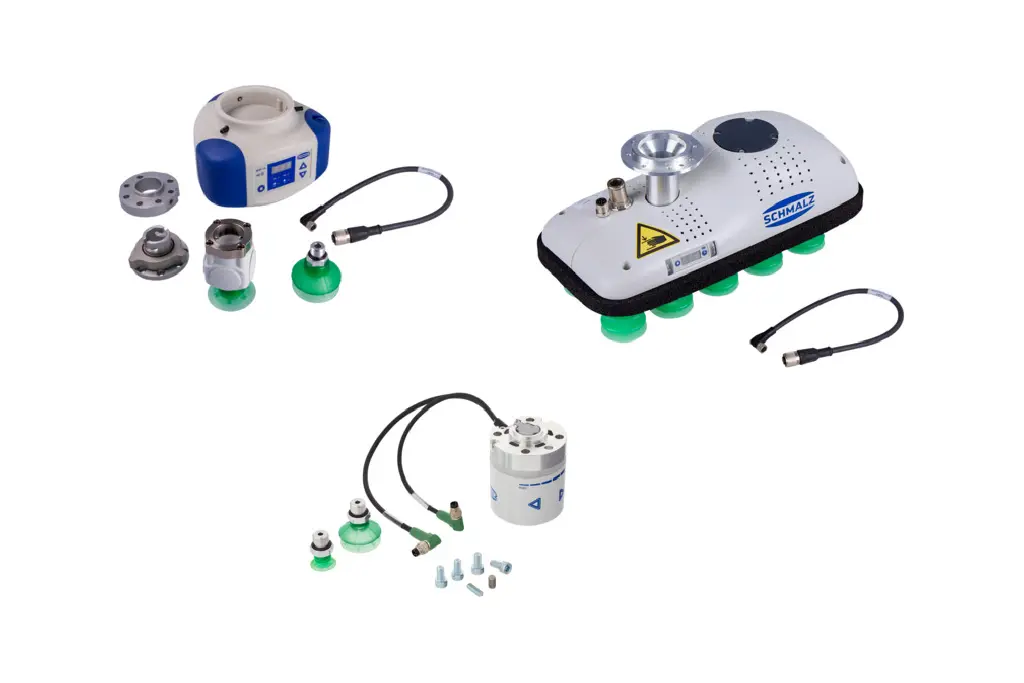
シュマルツは、主要なロボットメーカーと提携し、カスタマイズされたEOATを開発しています。当社の「接続すればすぐに使える」ロボセットは、お客様の用途や生産プロセスに合わせて設計されており、グリッパーだけでなく、適合するフランジや接続ケーブルも備えています。


EOATを通じて、ロボットとワークを”接続”し、自動化における生産性、人間工学的効率、コスト効率の基盤を築くことができます。∼ マイク・フィードラー博士 (取締役兼真空オートメーション事業部長)

EOATシステムは、ワークの搬送作業を実現するために連携して動作するいくつかの機器から成り立っています。ロボット (1) はベースとして機能し、動作を行います。ロボットはフランジ (2) を介して真空発生器 (3) に接続され、 必要な真空を発生させます。 その下には真空式ハンド (4) があり、ここでは例として、ワーク (5) を確実に把持する真空パッドが示されています。システムの制御はコントローラやオペレーターパネル (6) を介して行われ、ソフトウェア (アプリ)(7) はシステムのプログラミングや調整に使用されます。
シュマルツの真空吸着システムが実際に稼働している様子を紹介する動画をご覧ください。実際のアプリケーション事例を通じて、お客様の作業を効率的に自動化し、多種多様なワークを安全に搬送する方法をご紹介しています。
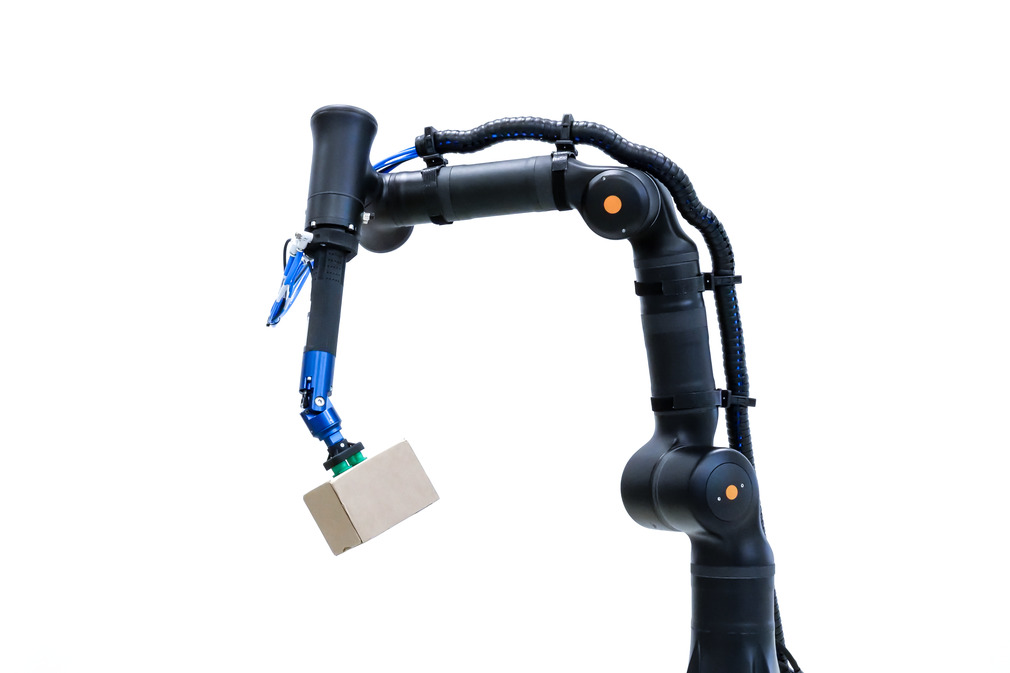
変化する生産要件に対応する必要がある企業にとって、EOATソリューションの柔軟性は極めて重要です。真空式ハンドを使用する場合、単一の作業に限定されることなく、さまざまなアプリケーションや多様なワークに合わせて柔軟に調整することができます。
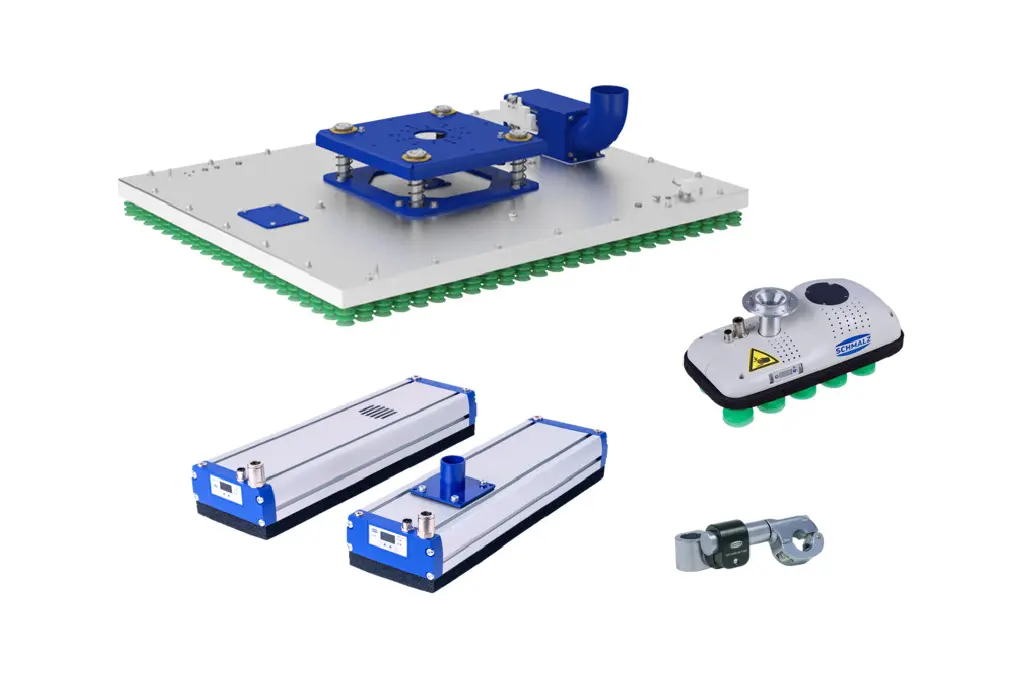
ワークピースの搬送に、真空、磁気、あるいは機械的な方法のいずれを採用する場合でも、シュマルツはお客様のアプリケーションに合わせた機器、接続すればすぐ使えるセット、および完全な真空システムを提供しています。
当社のモジュール式ソリューションは、既存のシステムに迅速に統合でき、さまざまなロットサイズに合わせて拡張可能です。製品の選定から操作開始時まで、技術的な相談や実用的な機能テストを通じてお客様をサポートし、プロセスが確実に機能するようお手伝いいたします。

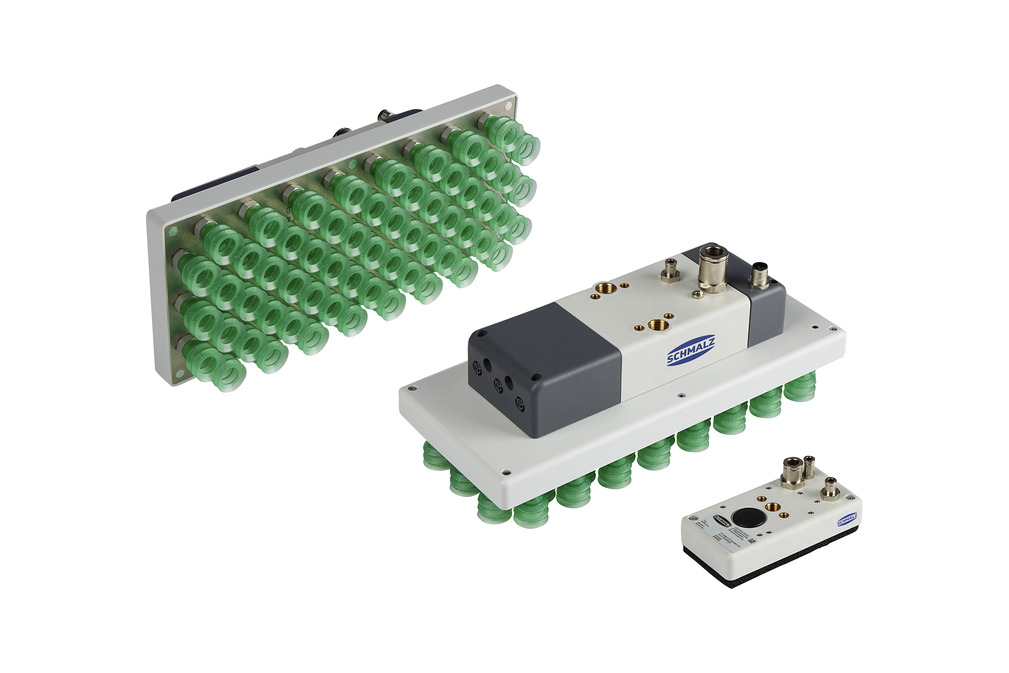
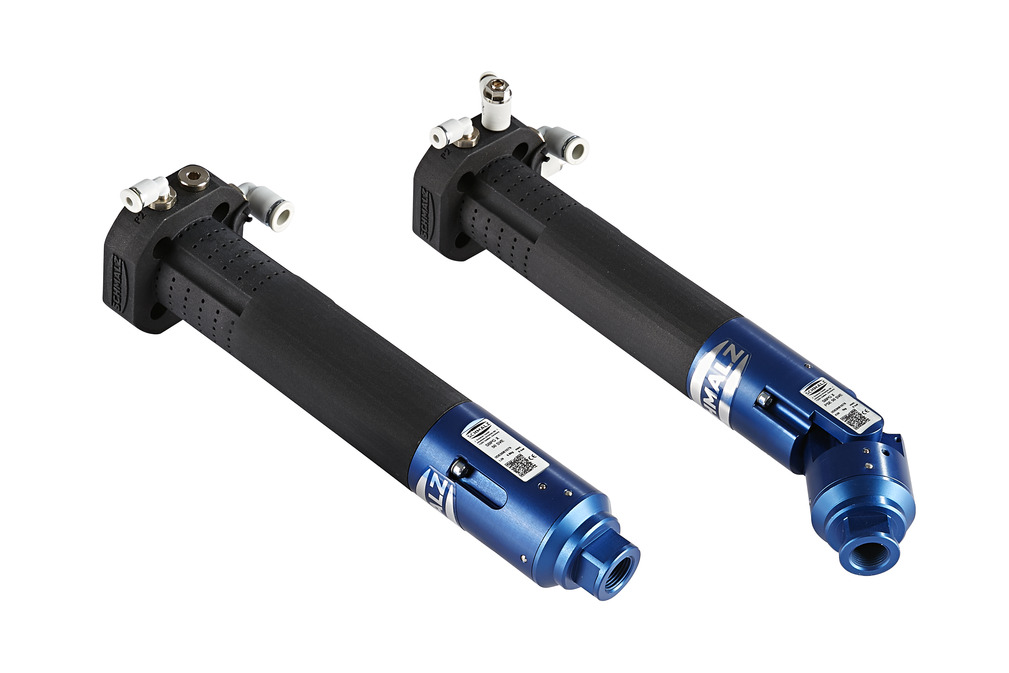
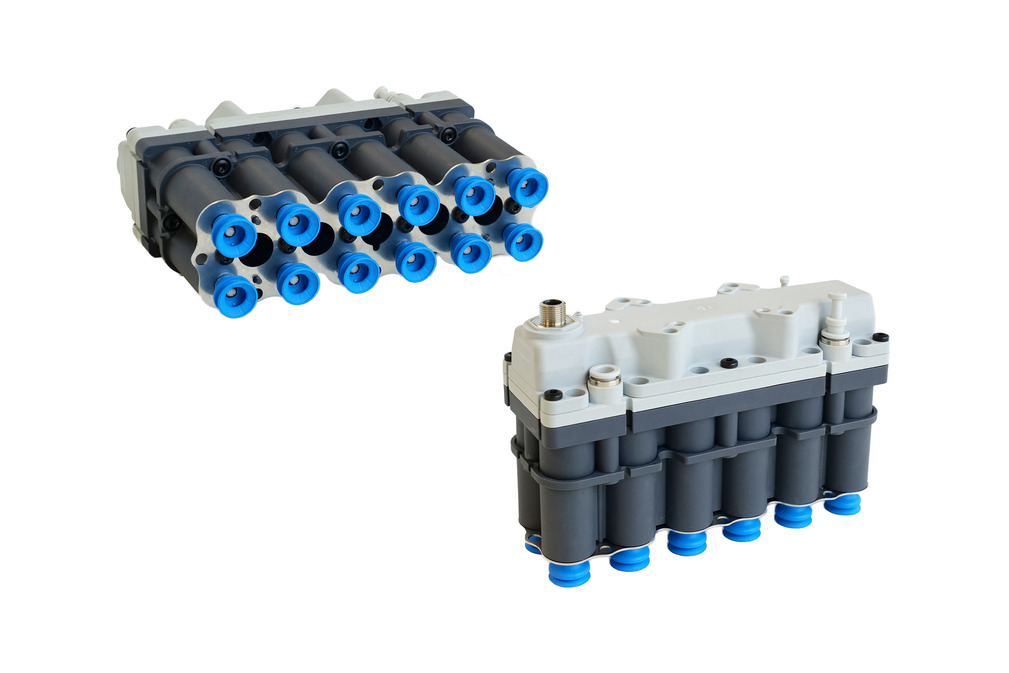
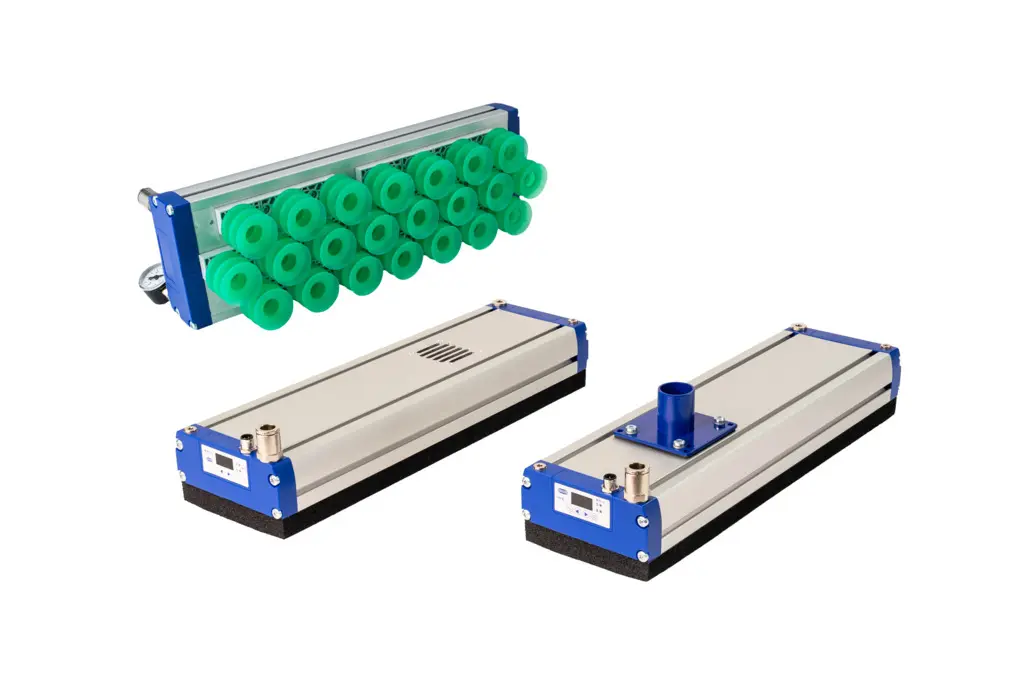
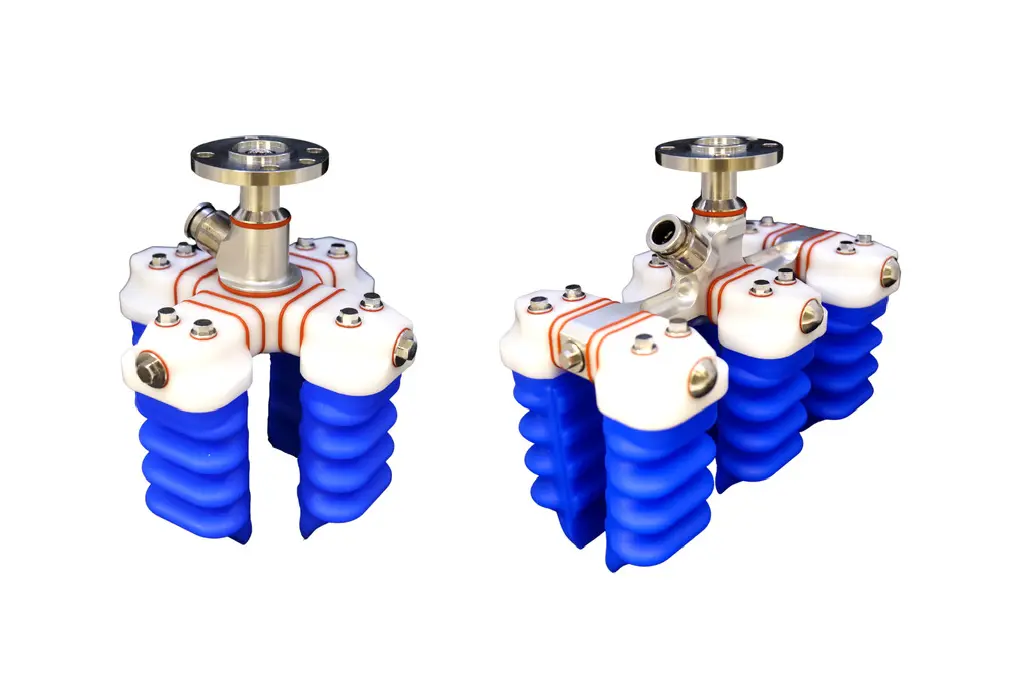


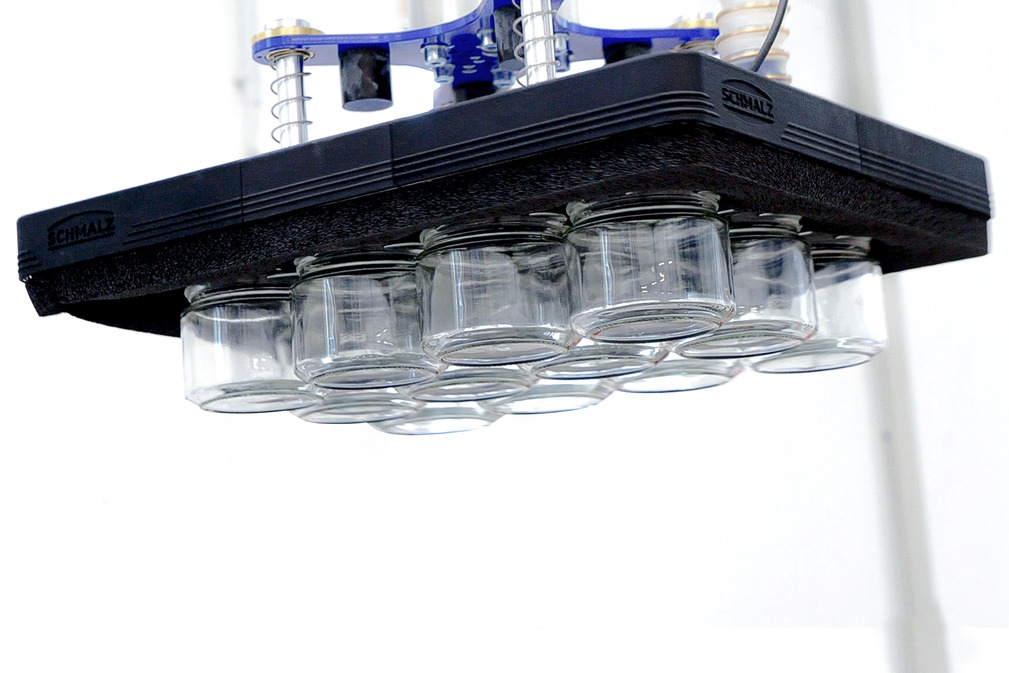
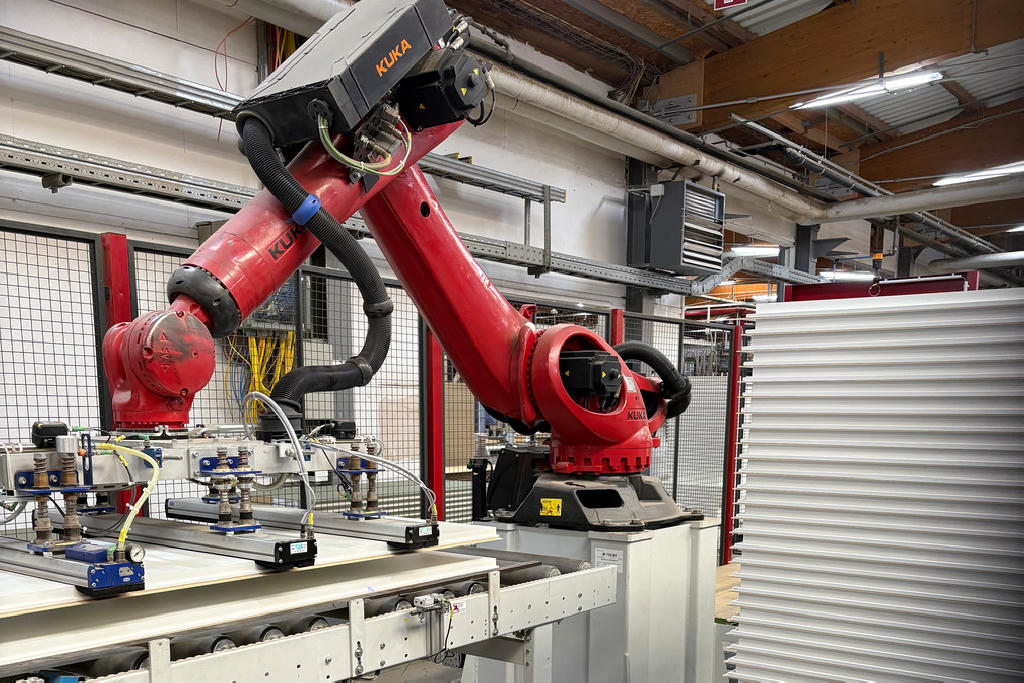
一秒一秒を大切に
ドアメーカーのPRÜMは、工場内のプロセスを最適化するため、プロセスチェーンを再構築した。加工機の搬入と搬出もテストされました。同社は真空技術のスペシャリストであるシュマルツとともに、プロセスをスピードアップするだけでなく、エネルギーコストも大幅に削減するソリューションを発見しました。
新規
電気式:真空のモバイル化
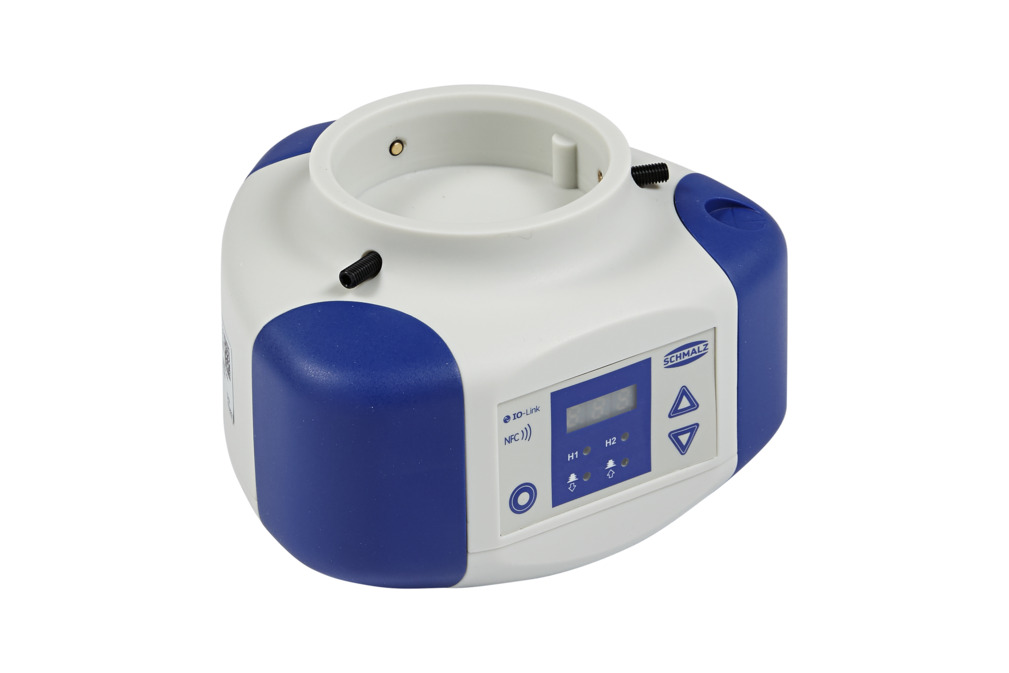
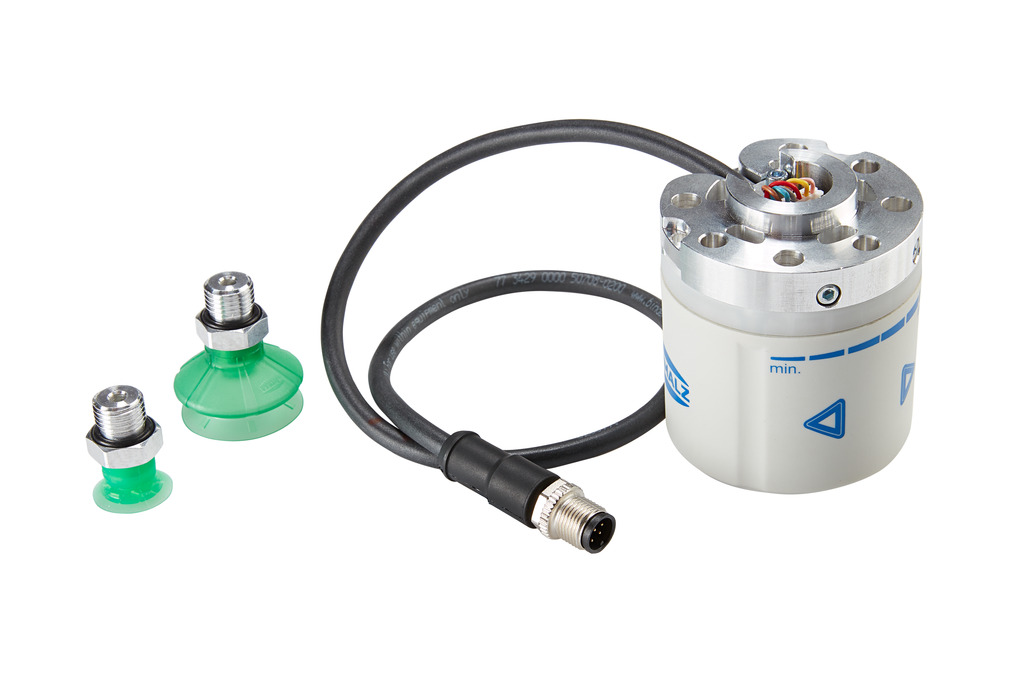
モジュール工場、モバイルロボット、エネルギー価格の高騰は、オートメーションを根本的に変えつつあります。ますます多くのケースで、従来の圧縮エアシステムに代わる電気式真空発生器が新たな自由度を提供しています。自律型グリップソリューションが可能になり、エネルギーロスが削減され、デジタル製造環境にシームレスに統合されます。
EOATは柔軟性/容易性オートメーションの鍵である
マイク・フィードラー博士は、シュマルツの経営メンバーであり、バキュームオートメーション事業部の責任者です。このインタビューでは、自動化におけるロボットハンド(EOAT)の戦略的重要性を説明し、シュマルツがロボットとワークの接続をどのように実現するかについて説明します。
シュマルツのロボットハンド (EOAT) は、高機能な自動化ソリューションの正確かつ安全な実現に寄与します。真空機器と吸着ハンドを組み合わせることで、さまざまなアプリケーションにおいて最大限の柔軟性を発揮する、効率的なトータルシステムの構築が可能です。シュマルツは、お客様に数多くのメリットをもたらす、高性能かつ使いやすい真空技術に注力しています。
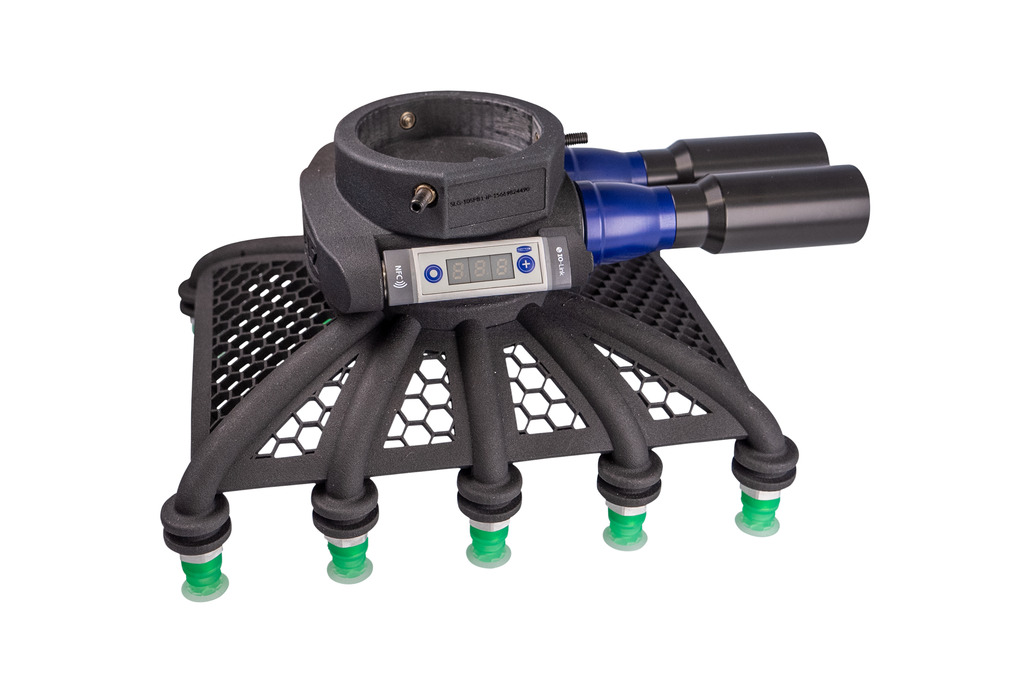
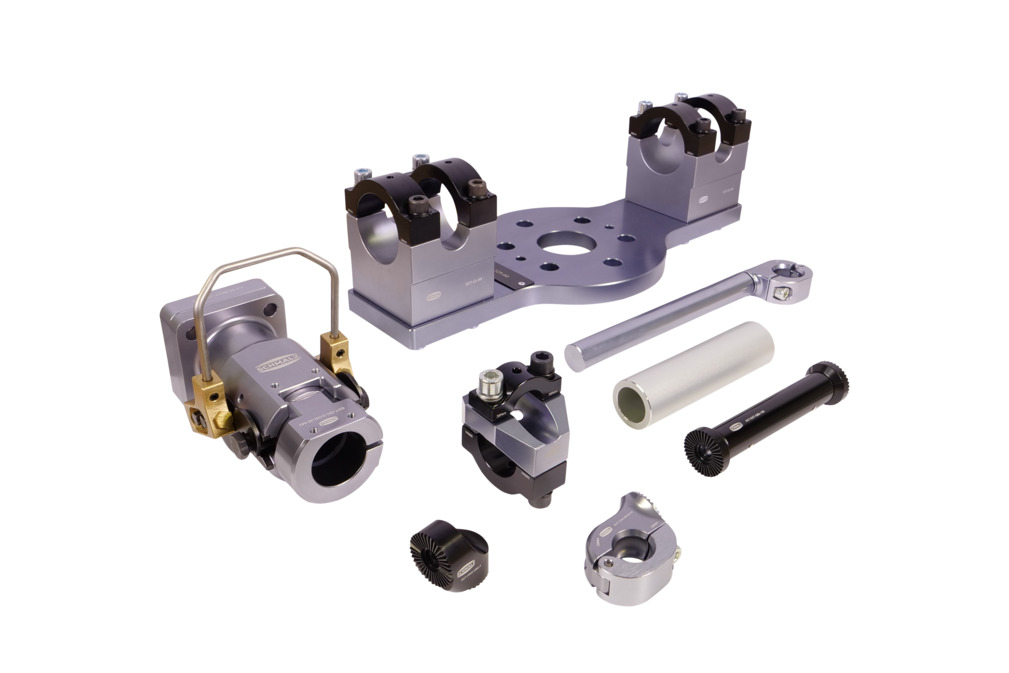
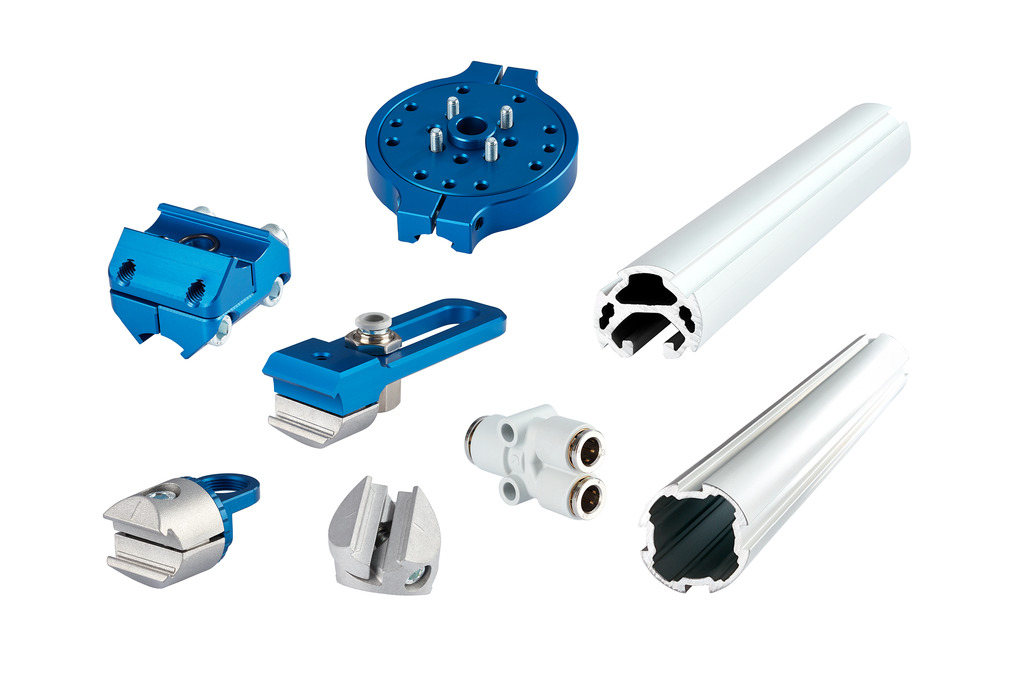
シュマルツのロボティクスソリューションは、装置への投入・取出、ピッキング、パレタイジング、デパレタイジング、あるいはビンピッキングプロセスなどに活用されています。製品ラインアップには、標準およびカスタマイズ可能なエンドエフェクタ、モジュール式グリッパーシステム、ビジョン&ロボセット、さらに電気式および空圧式真空発生器が含まれます。
シュマルツのグリッパーソリューションは、一般的な軽量ロボットや協働ロボットに対応しており、接続すればすぐ使えるセット (ROB-SET) としても提供されます。双方向データ交換のための通信インターフェース、搬送プロセスの診断機能、把持点検出用のビジョンシステム、あるいは自動グリッパー交換のためのツールチェンジャーなどを備えたグリッパーは、システム全体において中心的な役割を果たします。
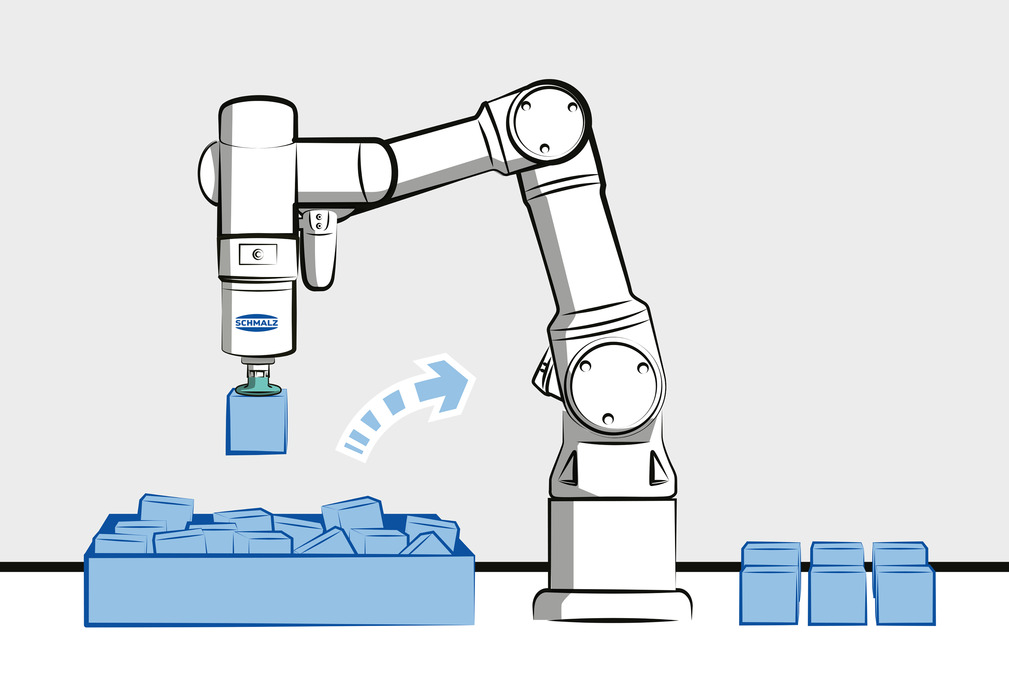
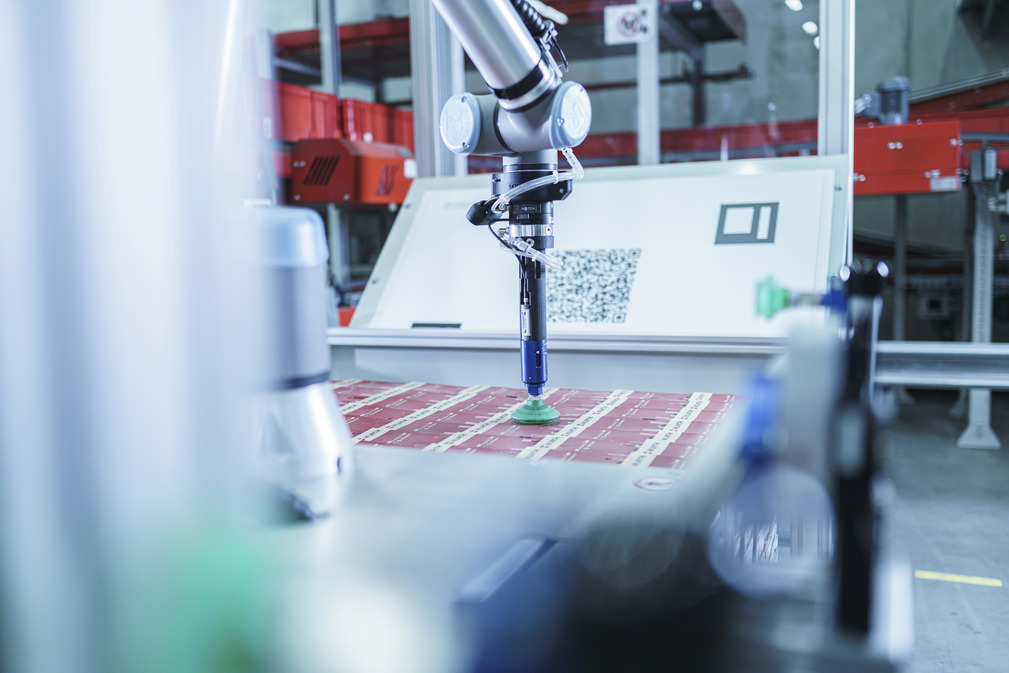
このアプリケーションでは、EOATがワークのピックアンドプレースを担当します。EOATは、所定の場所からワークをピックアップし、同じく所定の場所に配置します。
高い精度と繰り返し精度により、EOATはこのような作業を24時間体制で確実に実行できます。繰り返し行われる作業は簡単にプログラムでき、保存していつでも呼び出すことが可能です。
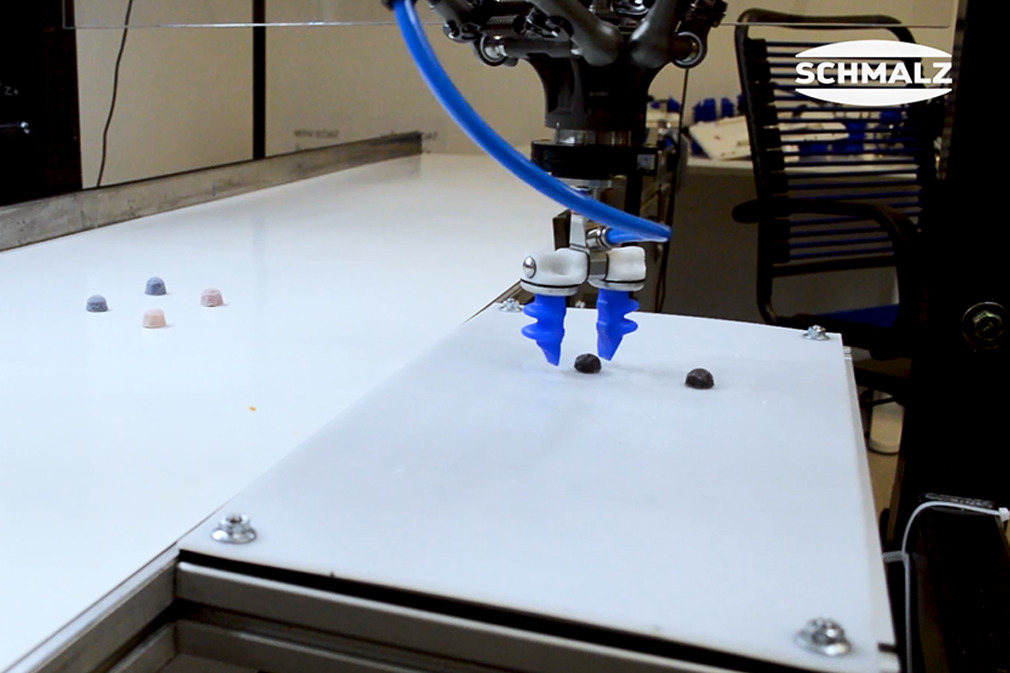
特に難易度の高いオプション仕様として、いわゆる「ビンピッキング」があります。この場合、カメラシステムが各機器を識別し、EOATがビンから自律的に機器を取り出すことを可能にします。協働ロボットと組み合わせることで、自動化されたピックアンドプレースプロセスのための柔軟なソリューションが実現します。
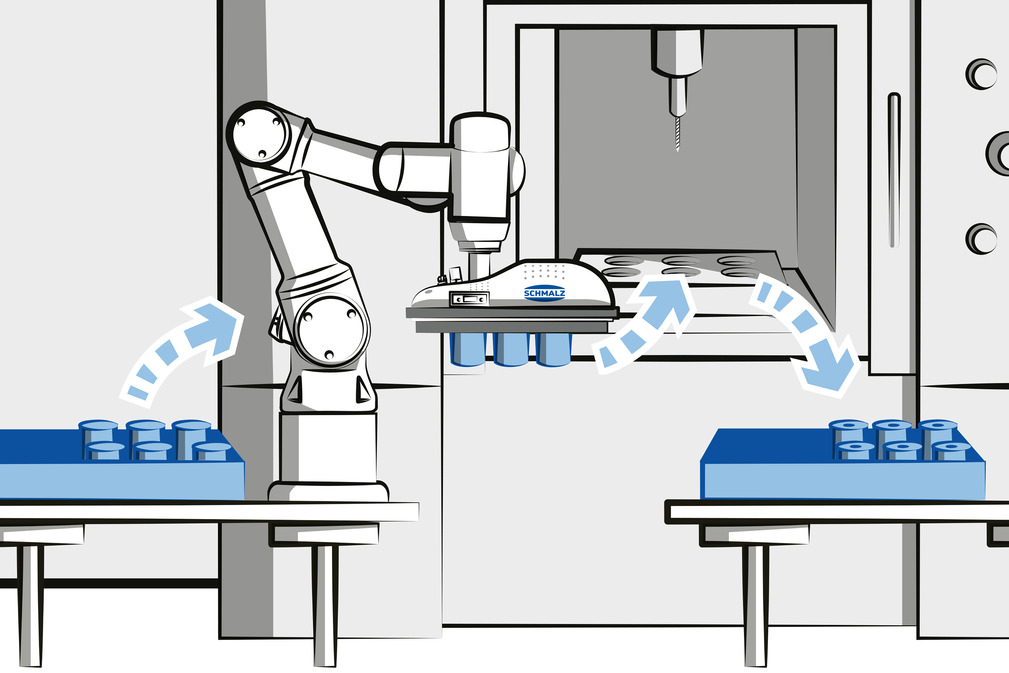
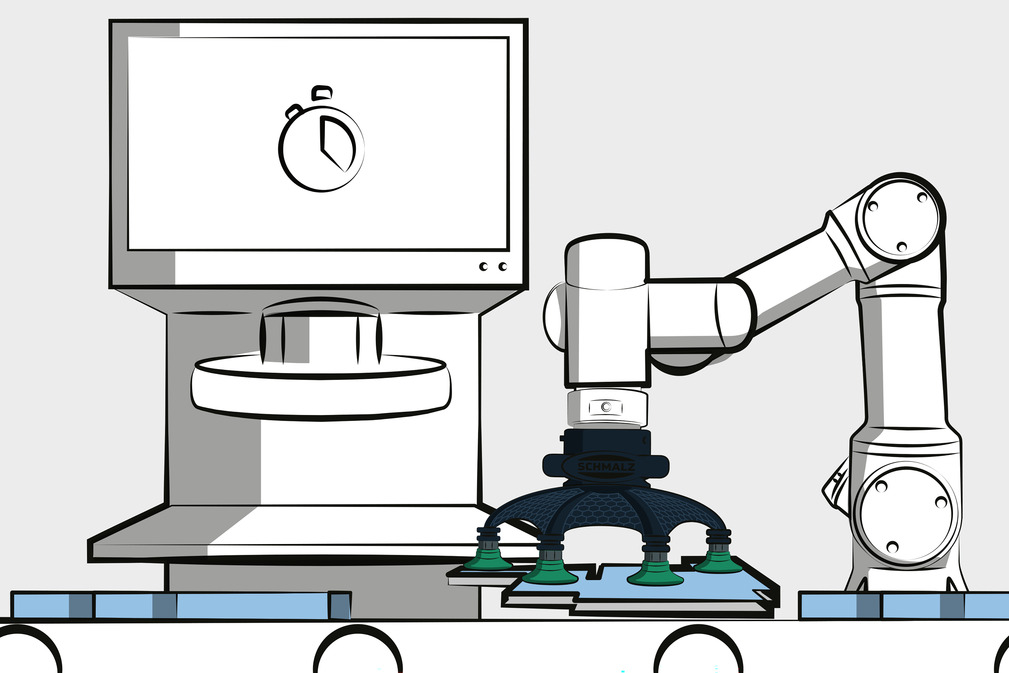
EOATシステムは、単調な機械への部品の投入作業を自動化することで、熟練した社員の負担を軽減します。さらに、EOATを備えたロボットは常に利用可能で昼夜を問わず作動できるため、装置の待機時間が大幅に短縮されます。 加工が完了するとすぐに、EOATは装置からワークを取り出し、新しい部品をセットし直します。協働ロボットはこの作業に多くのスペースを必要とせず、作業者も協働で装置を操作できます。真空グリッパーを備えたEOATシステムは、非常に高い柔軟性を発揮し、装置間で様々なワークを扱うことができます。
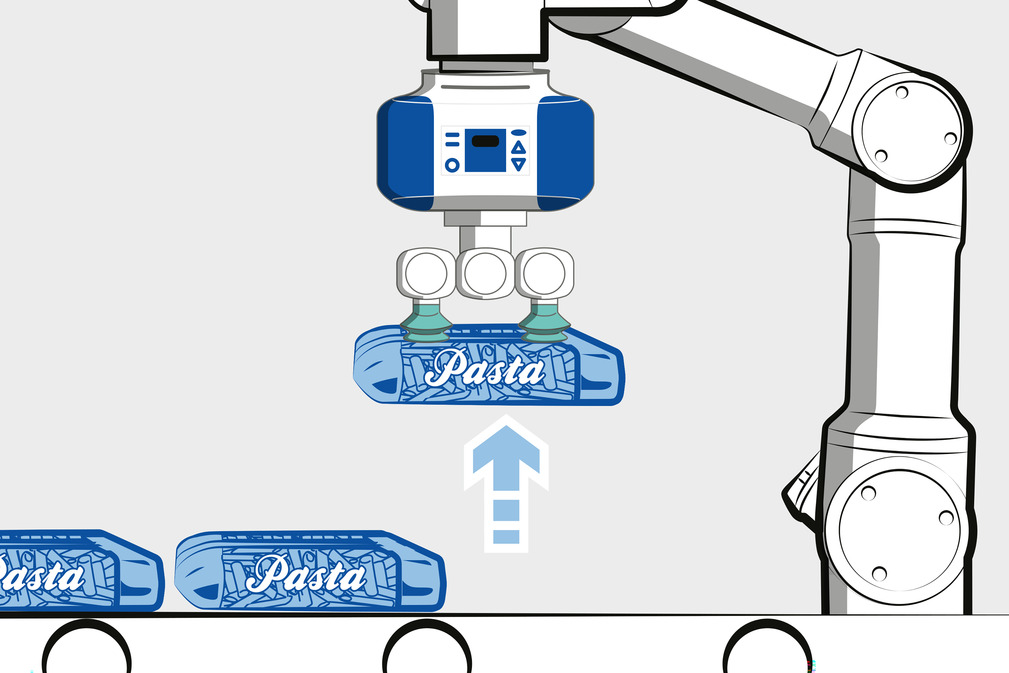
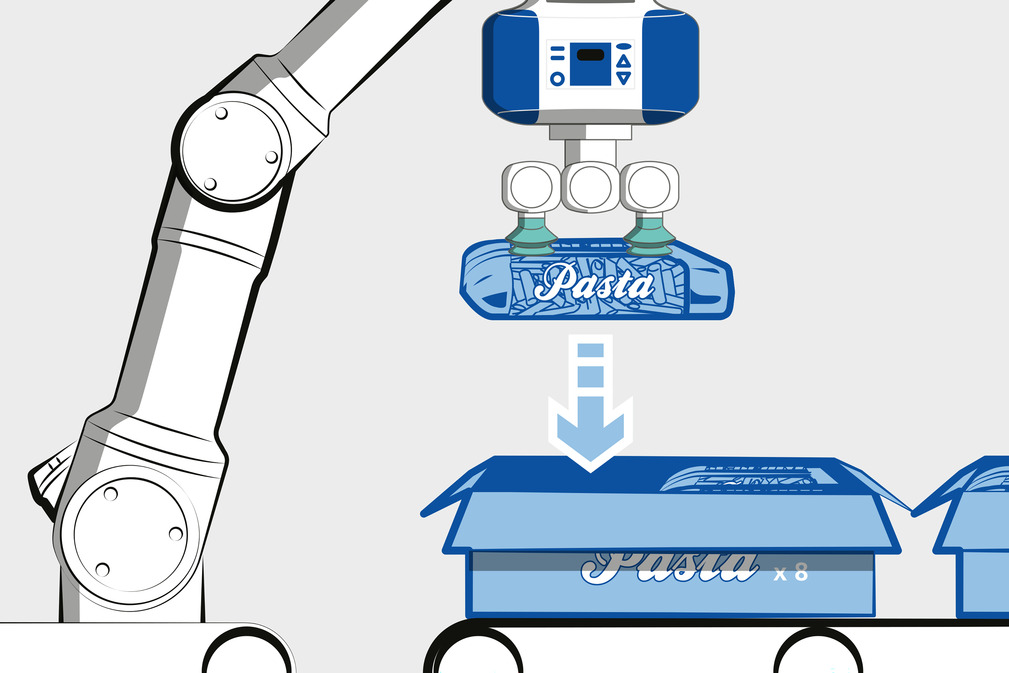
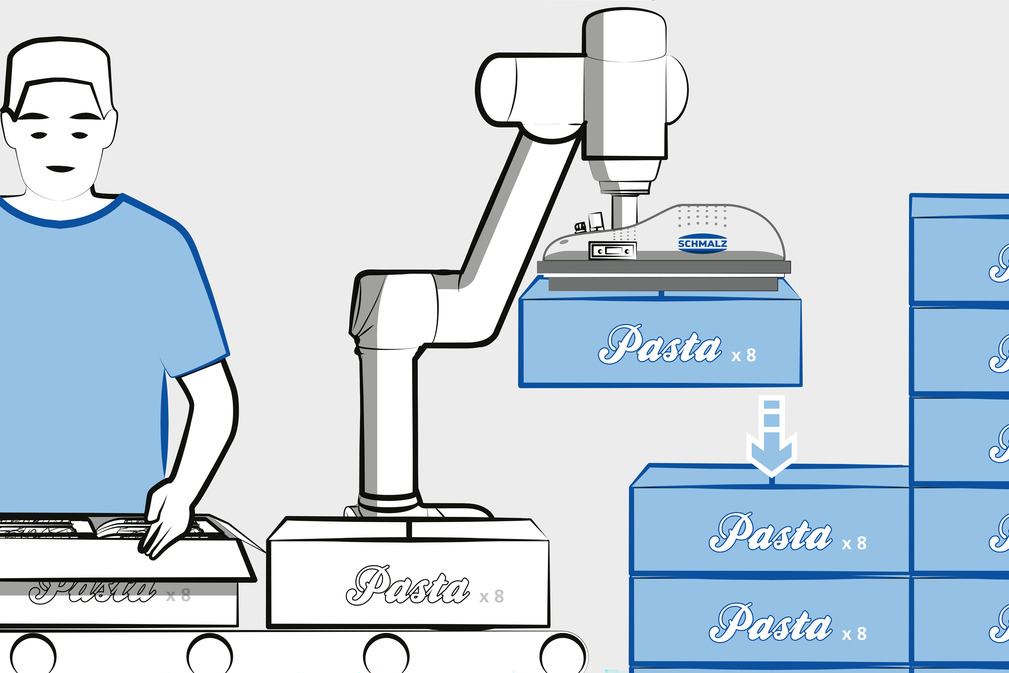
真空式ロボットハンドは、柔らかい材質や不規則な形状の製品であっても、安全かつ丁寧な搬送を実現します。製品の数量とそれぞれの配置位置が登録されると、段ボール箱がいっぱいになるまで、ワークを搬送します。包装が完了した部品は、作業者が指定した位置にパレット上に整然と積み上げられます。
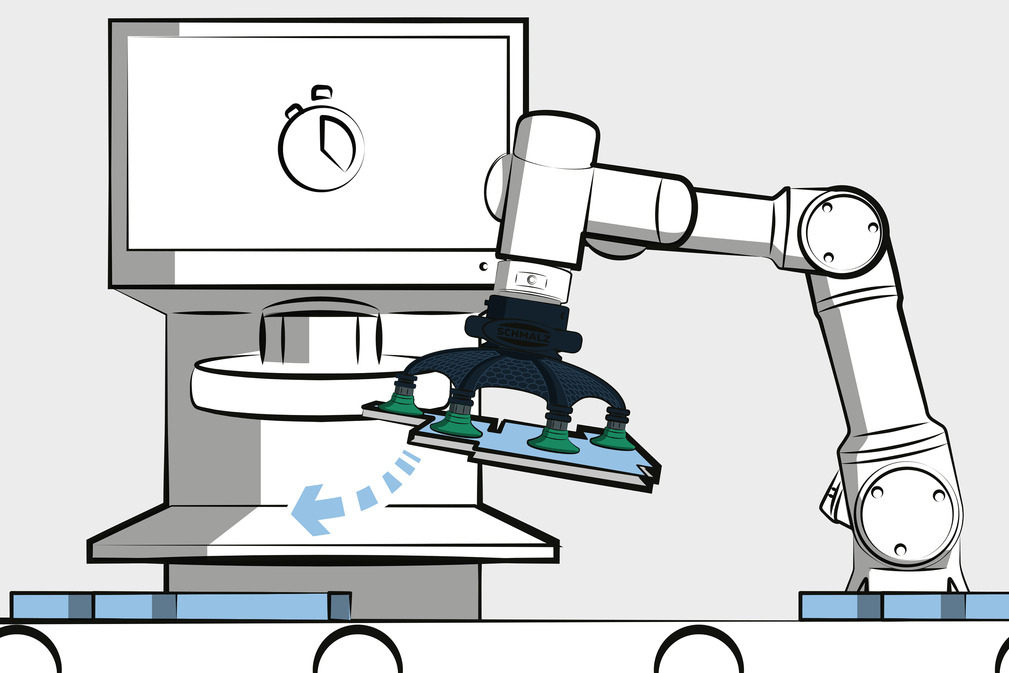
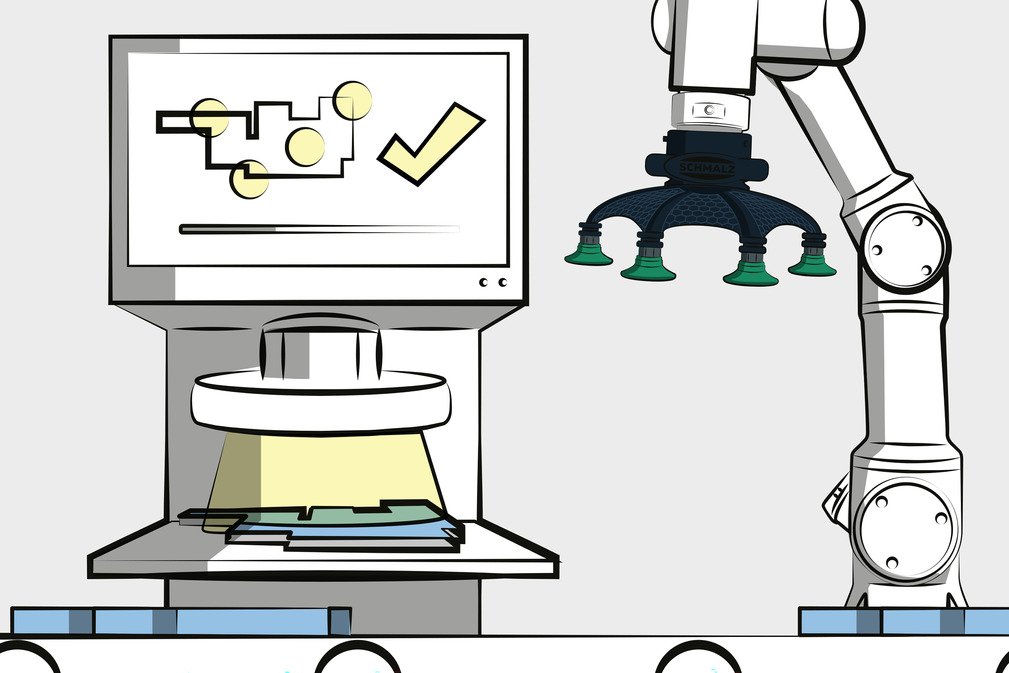
EOATの真空式ハンドは、ワークへの負荷を最小限に抑えながら搬送し、分析や試験プロセスのために指定された位置に正確に配置します。 ワークは装置によって検査または加工されます。プロセスが完了すると、ロボットにその旨が通知されます。検査プロセス中、ロボットは、検査済みの部分を次のプロセスへ送るべきか、それとも選別、分類すべきかを示す信号を受け取ります。
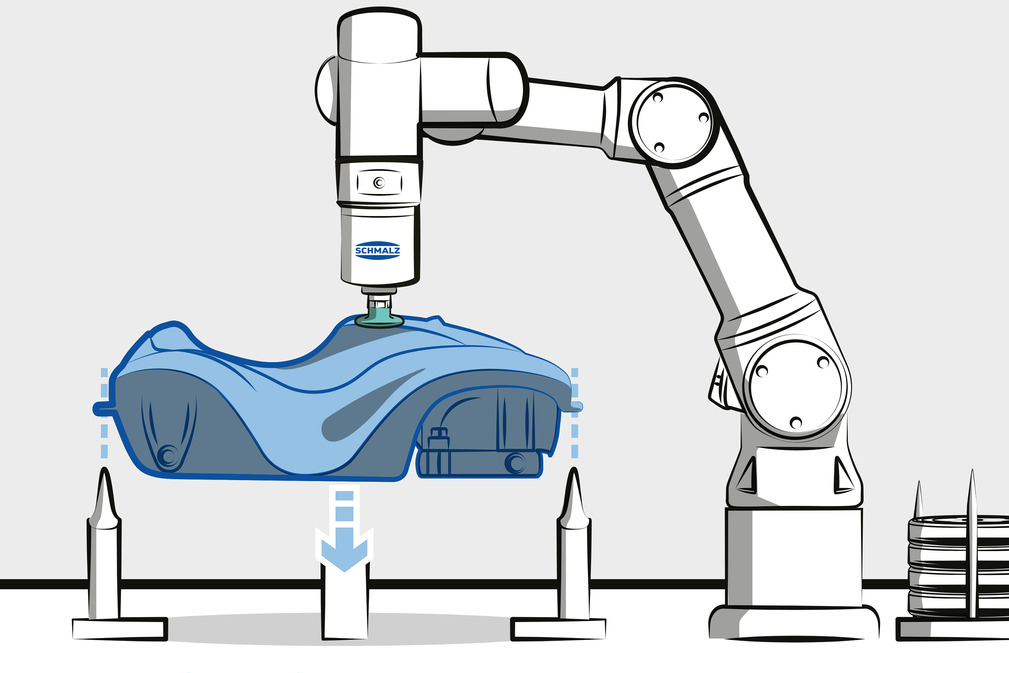
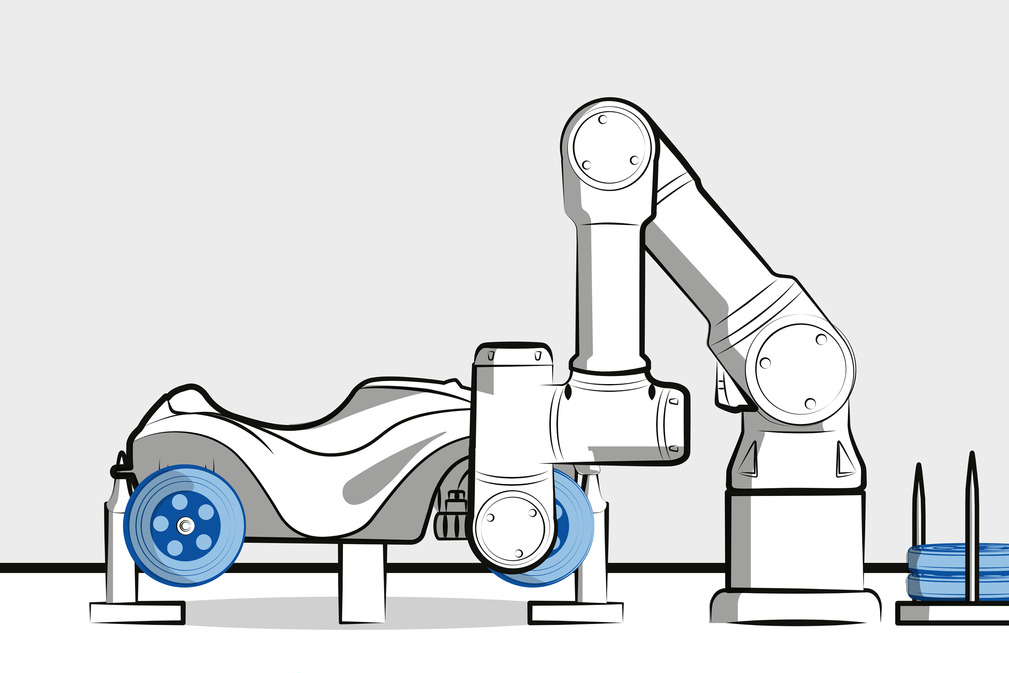
EOATの真空式ハンドは、ワークを上から把持し、所定の位置に確実に配置します。個々の部品を順次把持して組み立てます。一度保存された作業手順は、必要な回数だけ繰り返し実行できます。物理的な隔たりなく、ロボットハンドが単調な作業を引き受けます。 人間は、プロセスの監視、制御、監督を行います。
神奈川県横浜市都筑区大棚町3001-7