
ヒューマノイドロボットは、現代における最も重要な技術的進歩の一つと見なされています。 通常、固定された状態で単一の作業を行うように設計されている従来の産業用ロボットとは異なり、ヒューマノイドシステムは人間の姿や動作範囲を模倣しています。この設計により、生産施設や収納設備、職場に何の改造も加えることなく、もともと人間のために設計された環境内を自由に移動することが可能になります。まさにこの点が、ヒューマノイドロボットを未来の業界において非常に有望なものにしているのです。
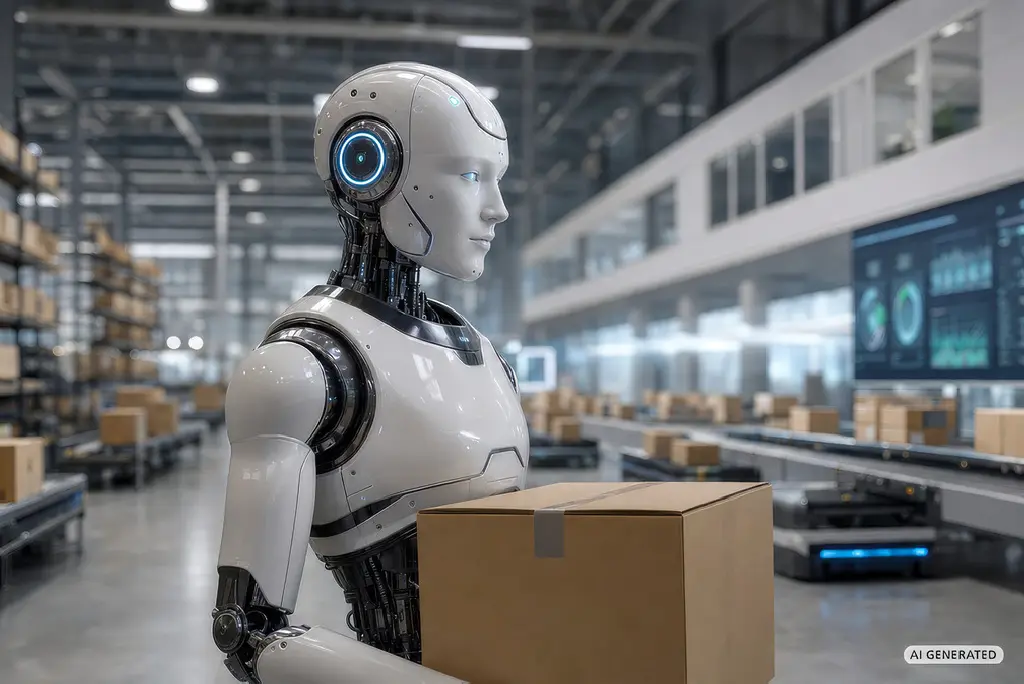
近年、ヒューマノイドロボットは移動、バランス、知覚の分野で進歩的ですが、依然として特に課題となっている能力が一つあります。それは「把持」です。
人間の手は極めて複雑な工具であり、損傷を与えることなく、多種多様な形状、質量、材質の物体を把持することができます。したがって、ヒューマノイドロボットには、次のような把持ソリューションが求められます:
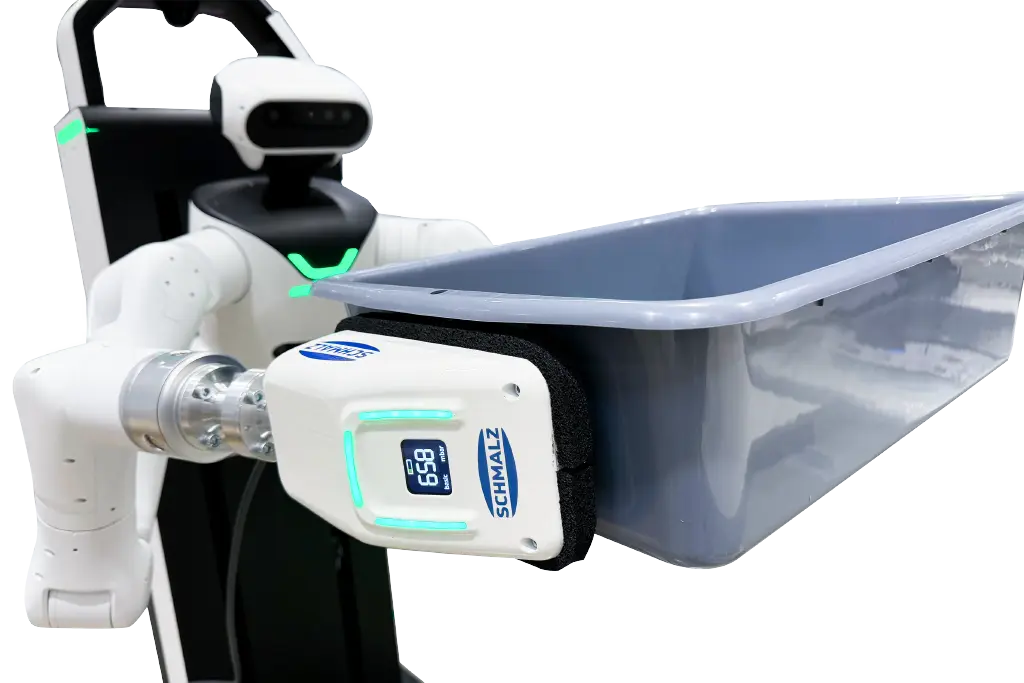
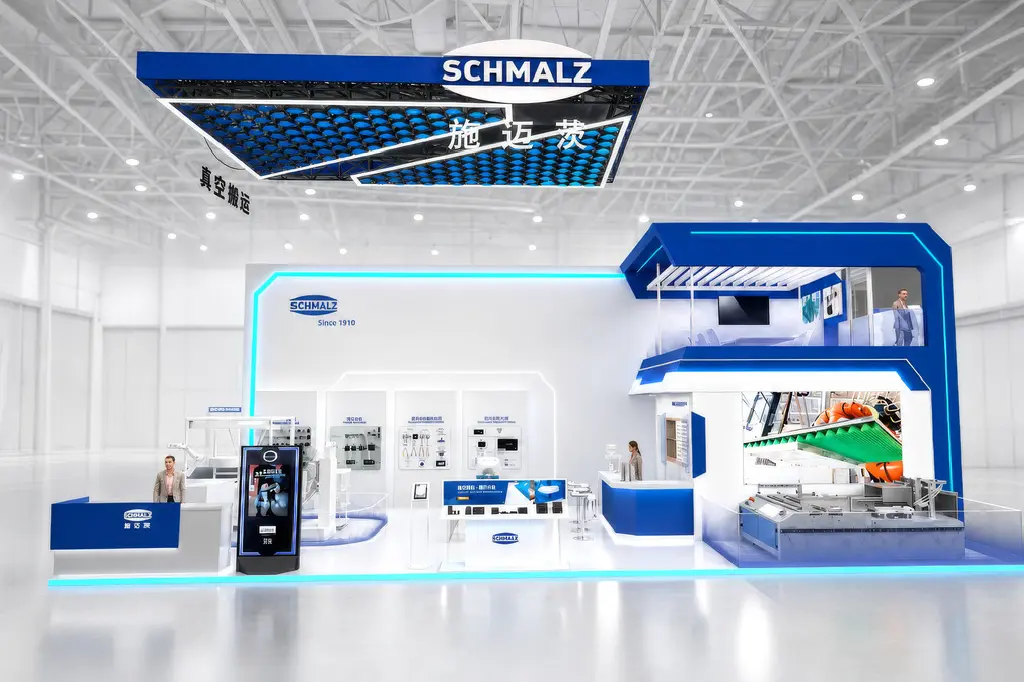
シュマルツ社は、ヒューマノイドロボットによる信頼性の高い搬送を実現するソリューションである電気式真空エンドエフェクタ「HXCB」により、このニーズに対応しています。

ヒューマノイドロボットは、自動化の次の段階と見なされています。中国で開催されるCIIFで、シュマルツ社の最新革新、ヒューマノイドロボット向け世界初の電気式真空エンドエフェクタ「HXCB」をご覧ください。
シュマルツは、数十年にわたる真空技術のノウハウをヒューマノイドロボット分野に活かし、独自の技術によって自律把持の新たな基準を打ち立てています。∼ マルクス・シュマイダー、ロボティクス部門 業界・主要顧客担当マネージャー
真空グリッパーを使えば、さまざまな形状や材質のものを把持することが可能です。
ワークの特性が異なる場合でも、真空グリッパーは確実かつ安全な把持を確保します。

その質量の軽さから、真空グリッパーは移動型ロボットやヒューマノイドロボットシステムに最適です。

効率的な作動は、ヒューマノイドロボットなどの二次電池駆動システムにおいて、二次電池の寿命を延ばすのに役立ちます。

真空グリッパーは、既存のロボットシステムに迅速かつ容易に組み込むことができます。
最小限の接触による把持技術により、デリケートな製品や表面を安全かつ傷つけずに搬送することが可能になります。
電動真空エンドエフェクタ「HXCB」は、自由に移動し、物体を安全に扱う必要があるヒューマノイドロボット向けに設計されたコンパクトなシステムにおいて、一体型の電気式真空発生器と電気式真空エンドエフェクタを組み合わせた初の製品です。内蔵の圧力センサーがエネルギー消費を高機能に制御し、外部電源に依存することなく、最大限のエネルギー効率を確保します。
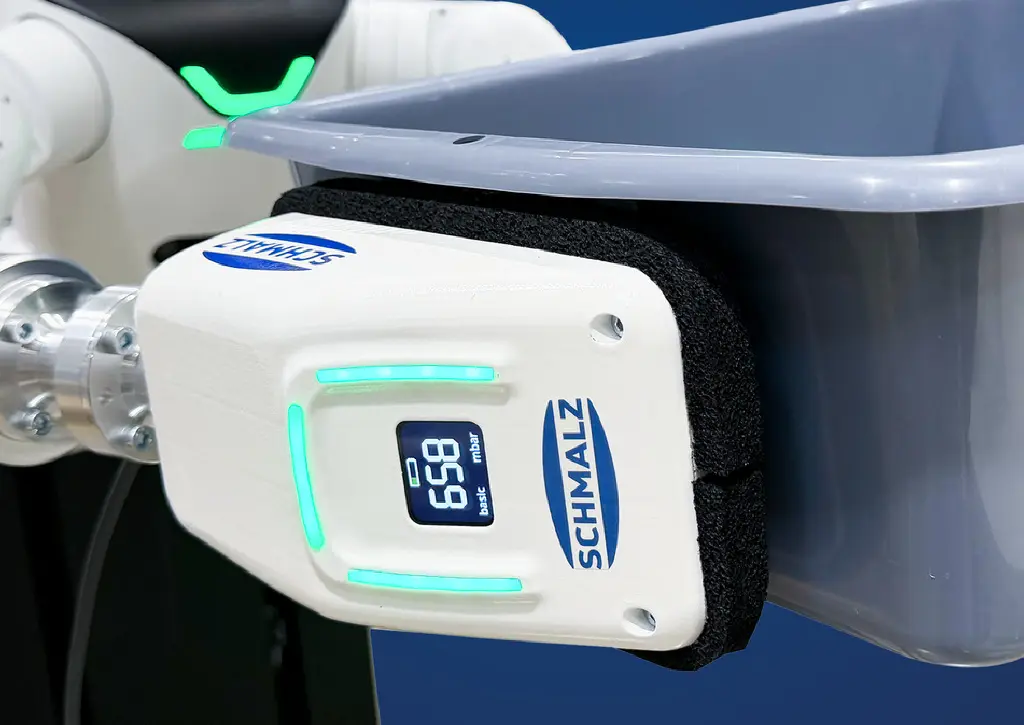
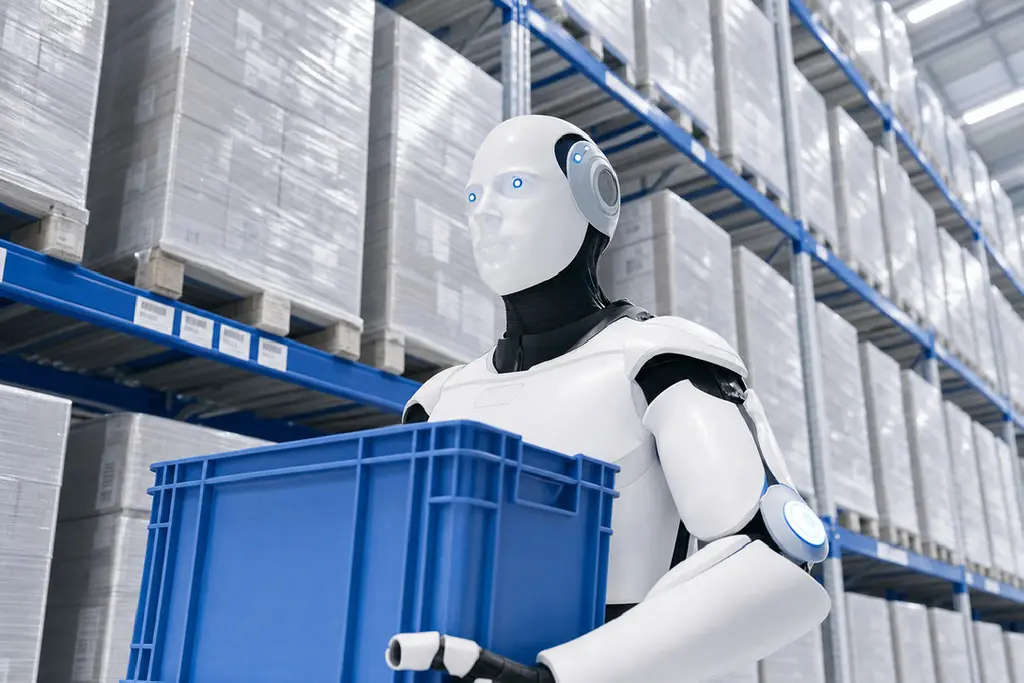
品物のピッキング、選別、分類、搬送
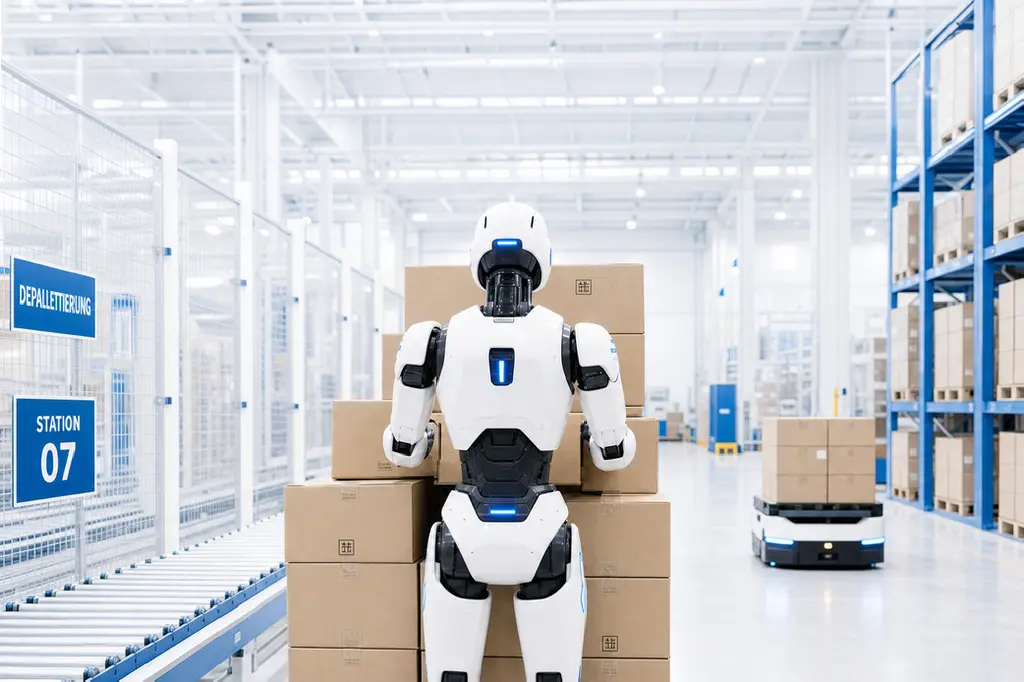
パレタイジング
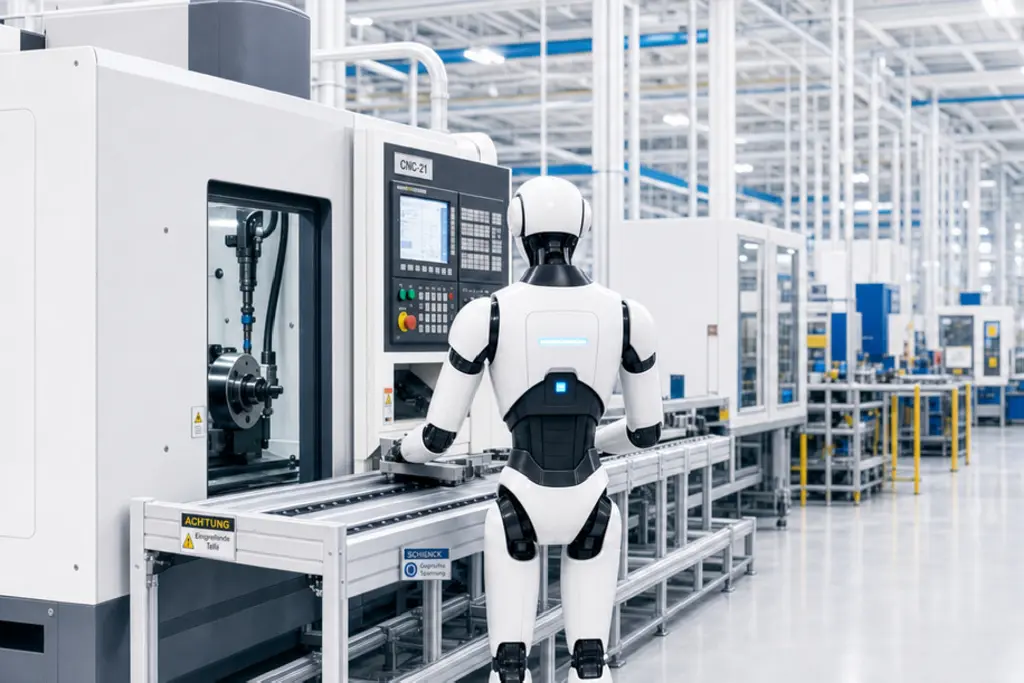
荷役機械
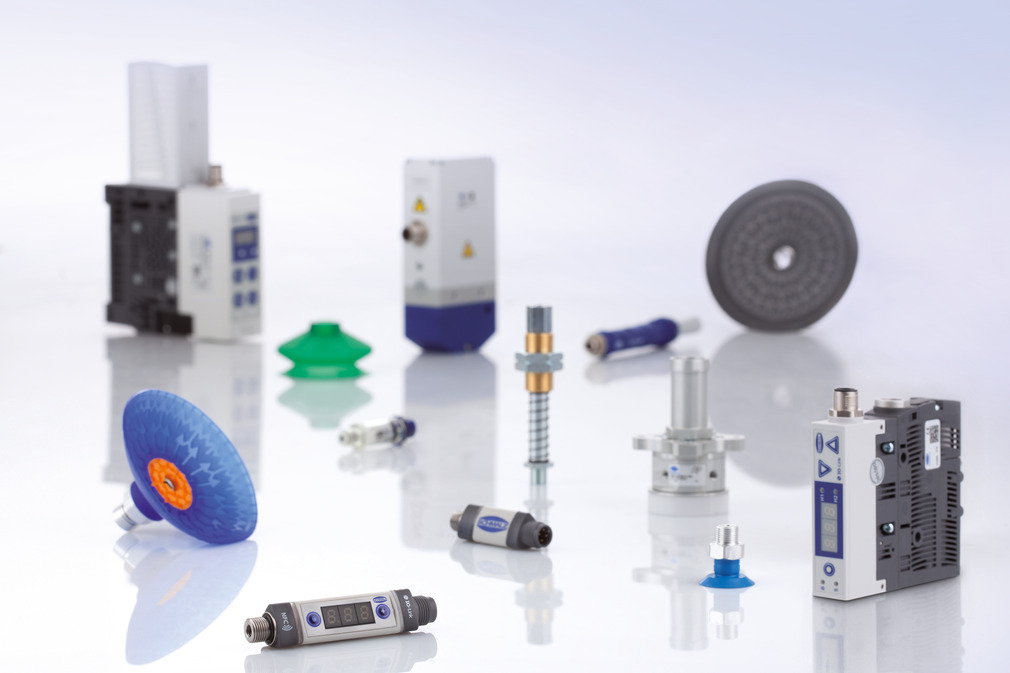
自動搬送用真空機器と自動搬送用真空グリッパーは、さまざまな業界や用途で高い実績を上げています。シュマルツ社の個別コンポーネントや、接続すればすぐ使える吸着システムも、プロセスの効率化に欠かせない要素です。
円形で効率的なグリッピング:シュマルツのEOATソリューションは、オートメーションにおける多用途でプロセス信頼性の高い搬送を実現します。
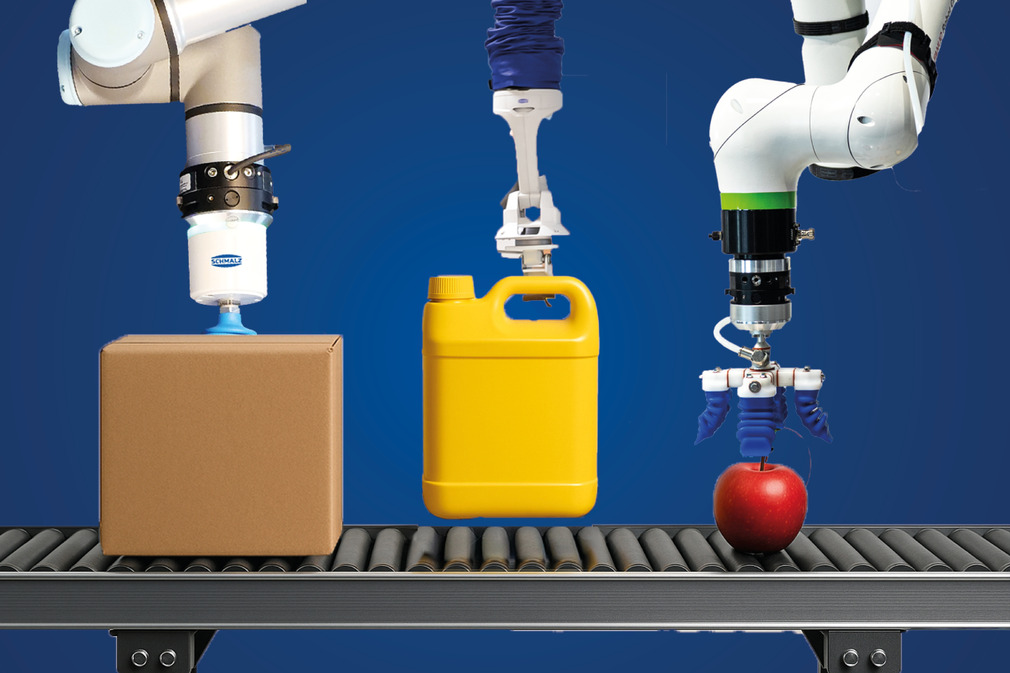
シュマルツが最先端のテクノロジーと深いノウハウで、未来に向けた革新的なデザインをどのように形作っているかをご覧ください。
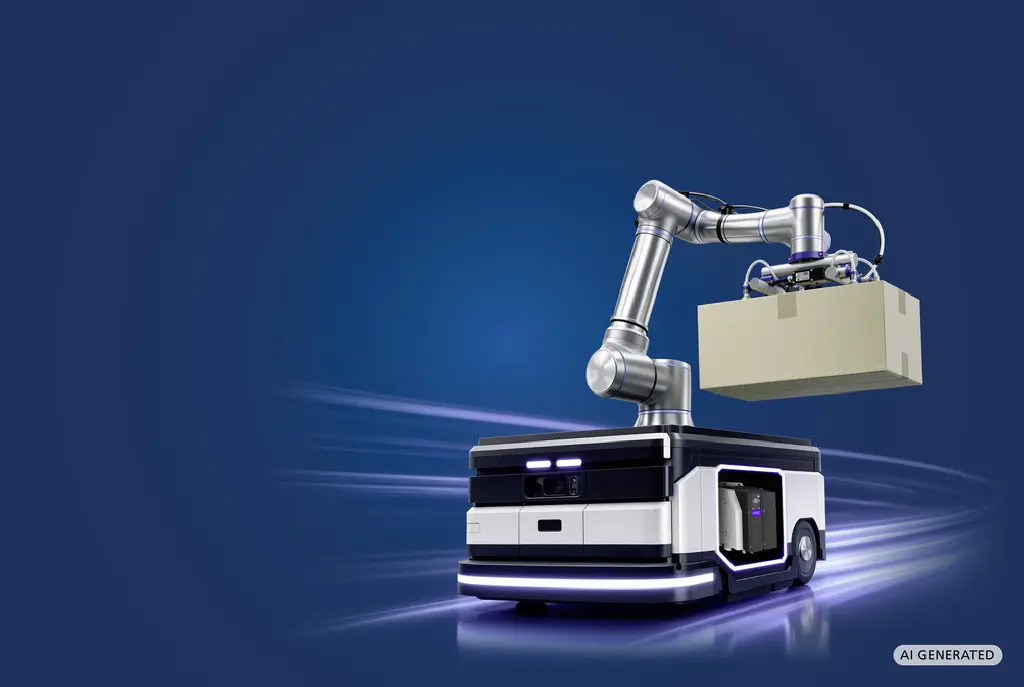
自動運転車を自律型搬送システムへと進化させる:AMRやAGV向けのコンパクトでエネルギー効率的な真空ソリューション―電気式真空発生器から完全な吸着システムまで。
神奈川県横浜市都筑区大棚町3001-7