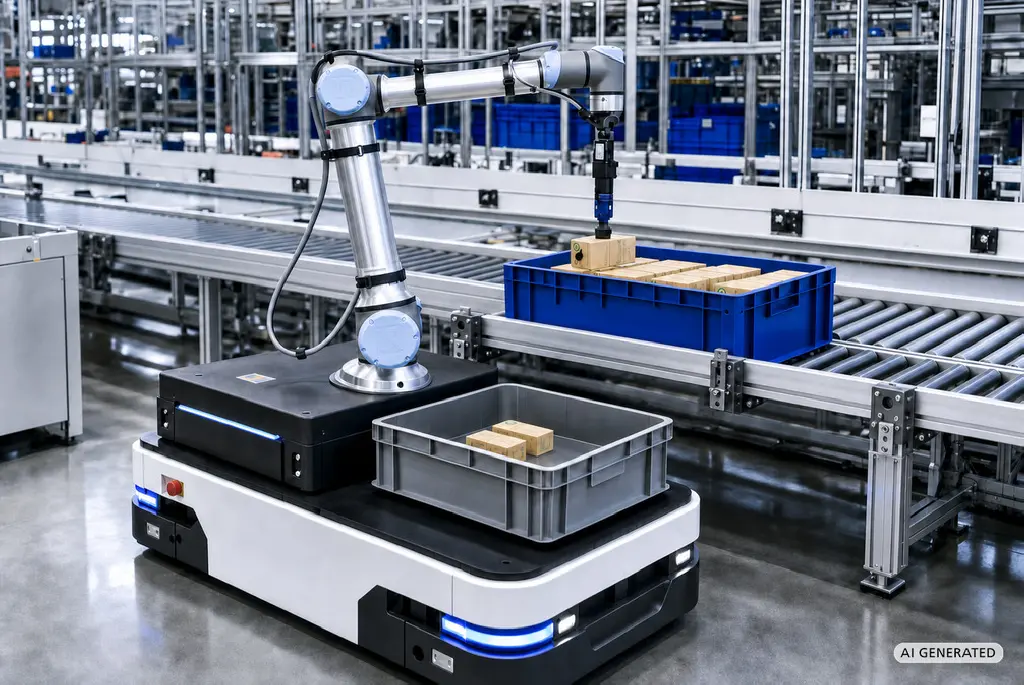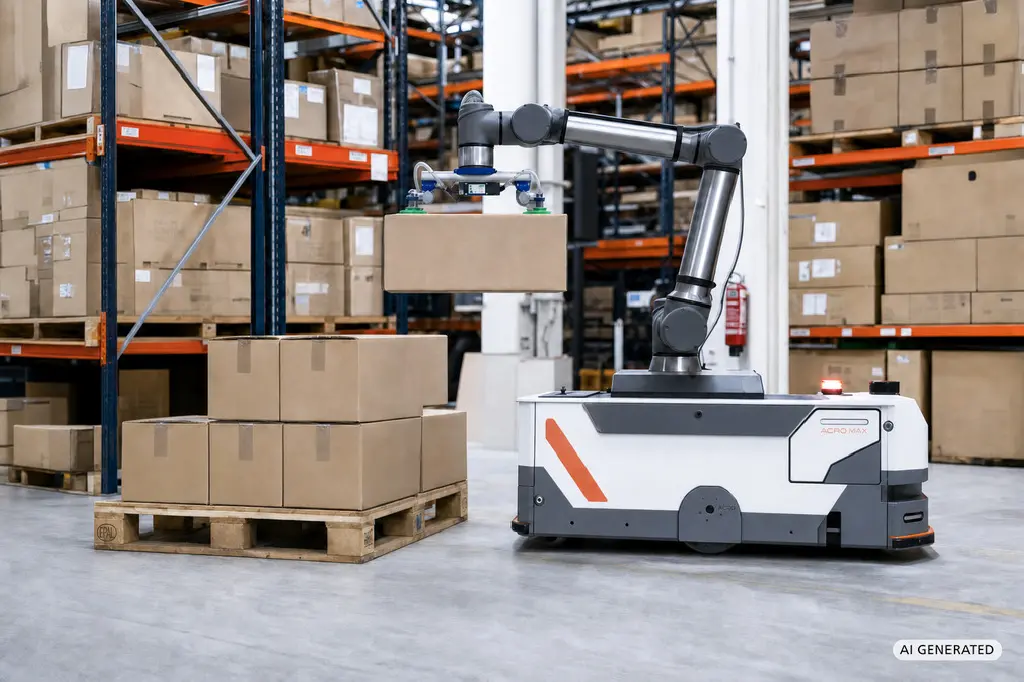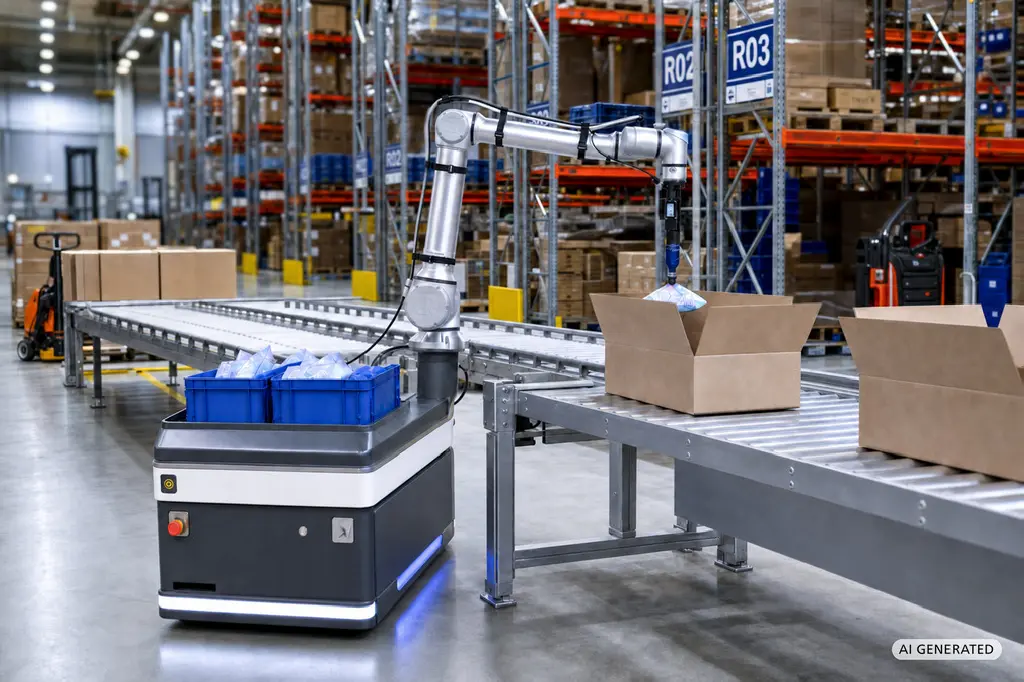

自動化の次の段階は、移動型ロボットが単に物品を運搬するだけでなく、自律的な搬送作業を行うようになったときに始まります。
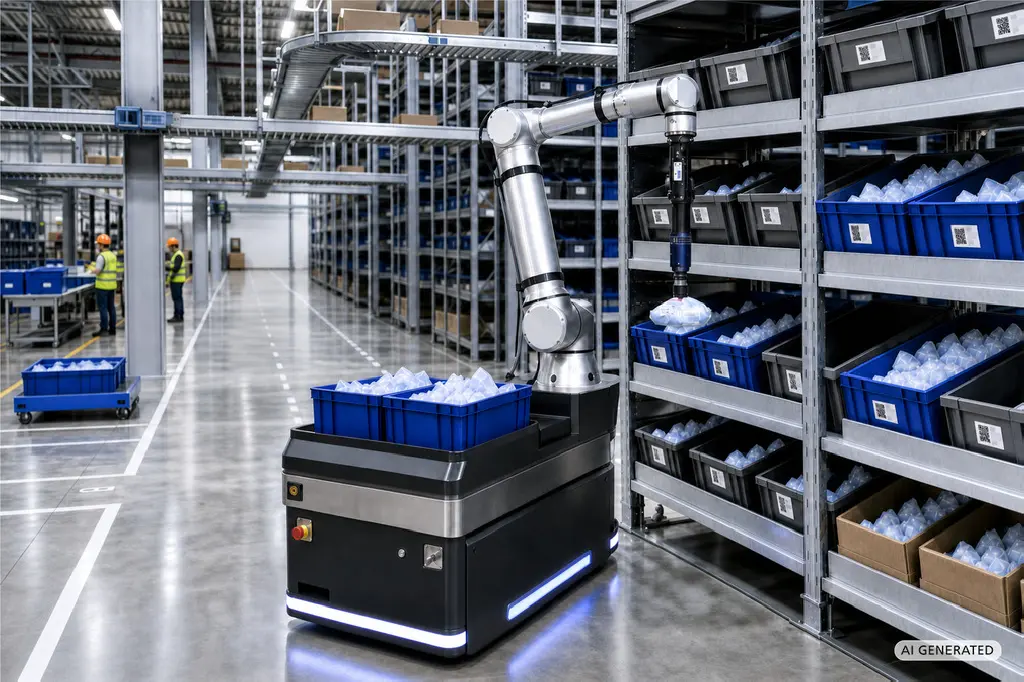
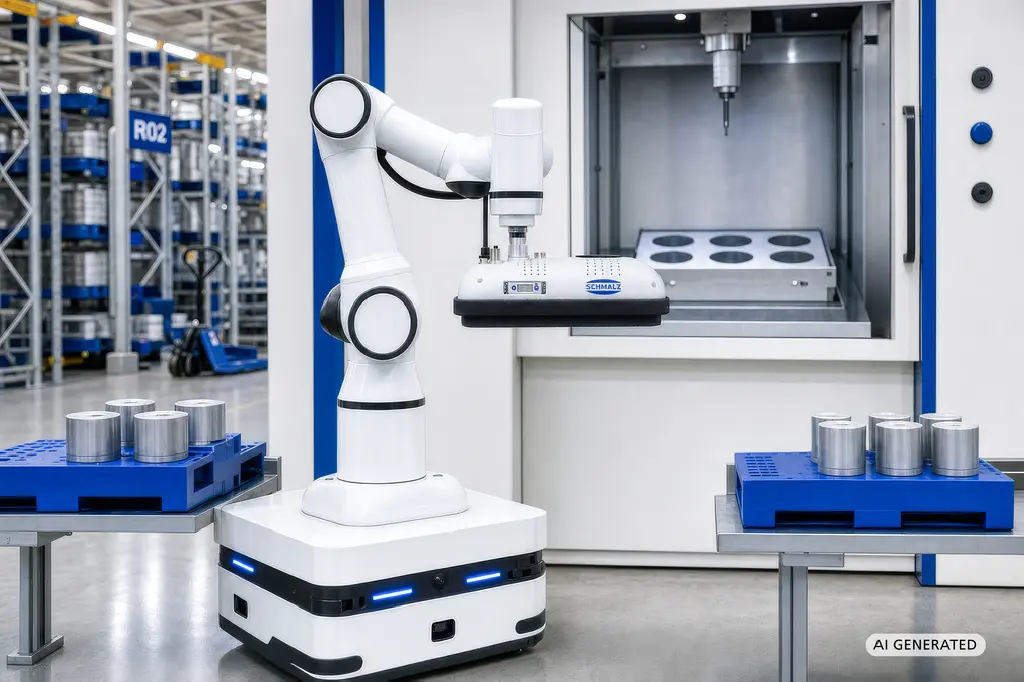
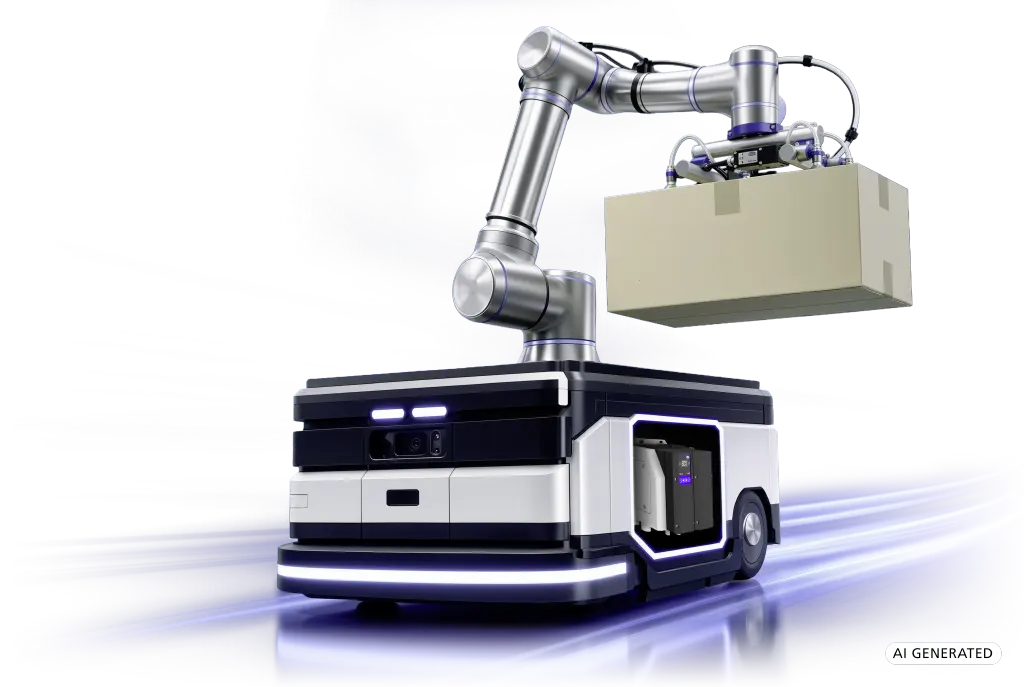
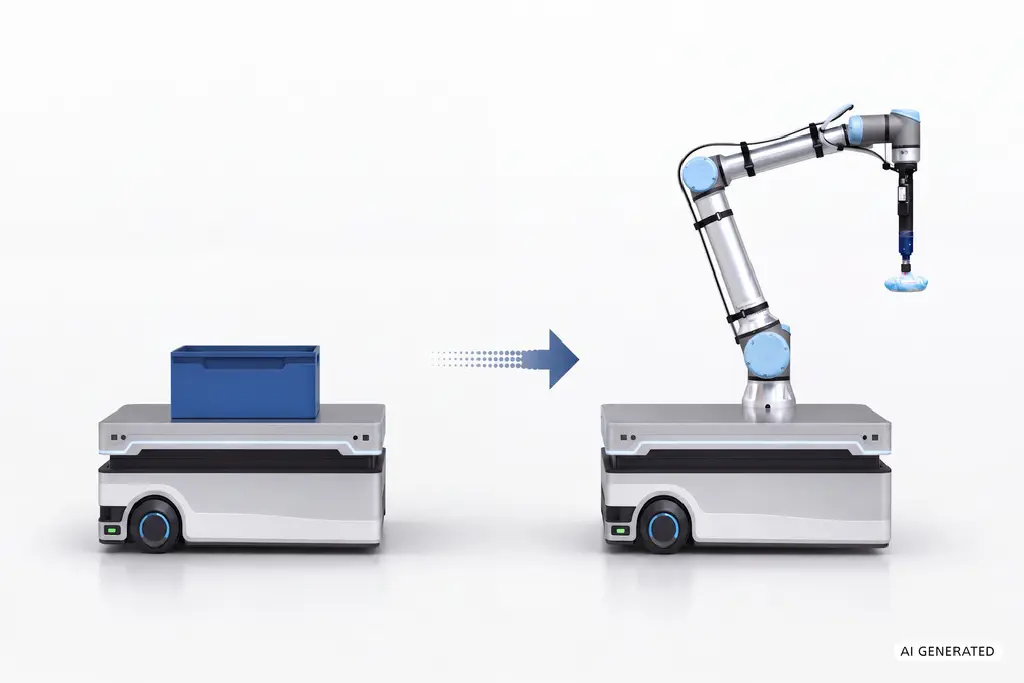
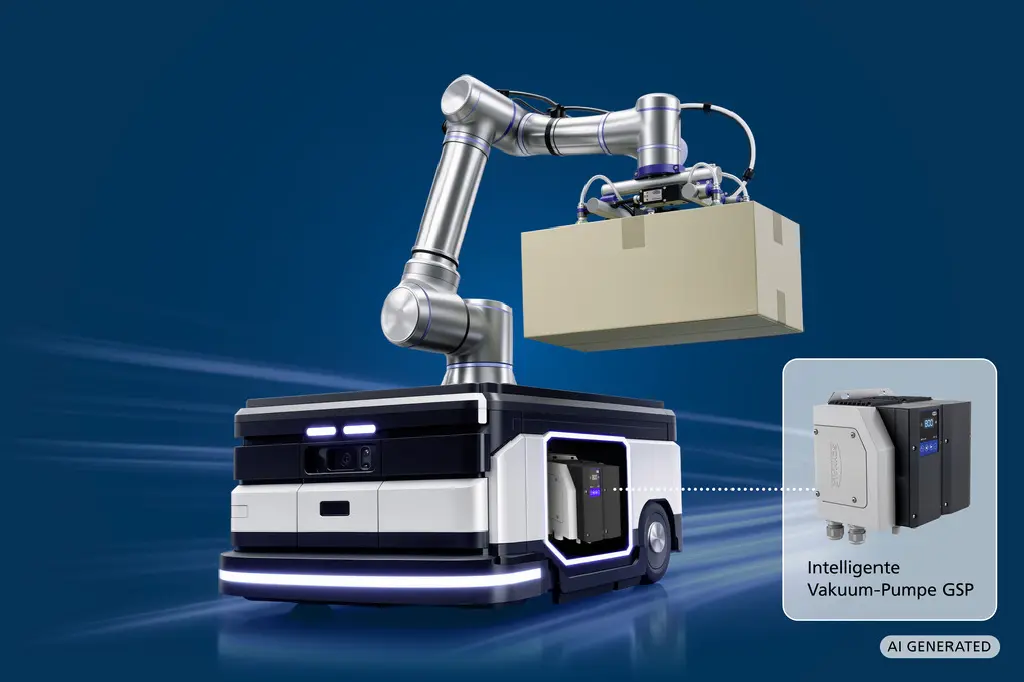
移動プラットフォームとロボットアームを組み合わせることで、ワークを自律的に把持・搬送・配置する自律型搬送システムが実現します。しばしば「Robots-to-Goods」と呼ばれるこの考え方は、保管、生産、物流プロセスの自動化にまったく新しい可能性を切り開きます。
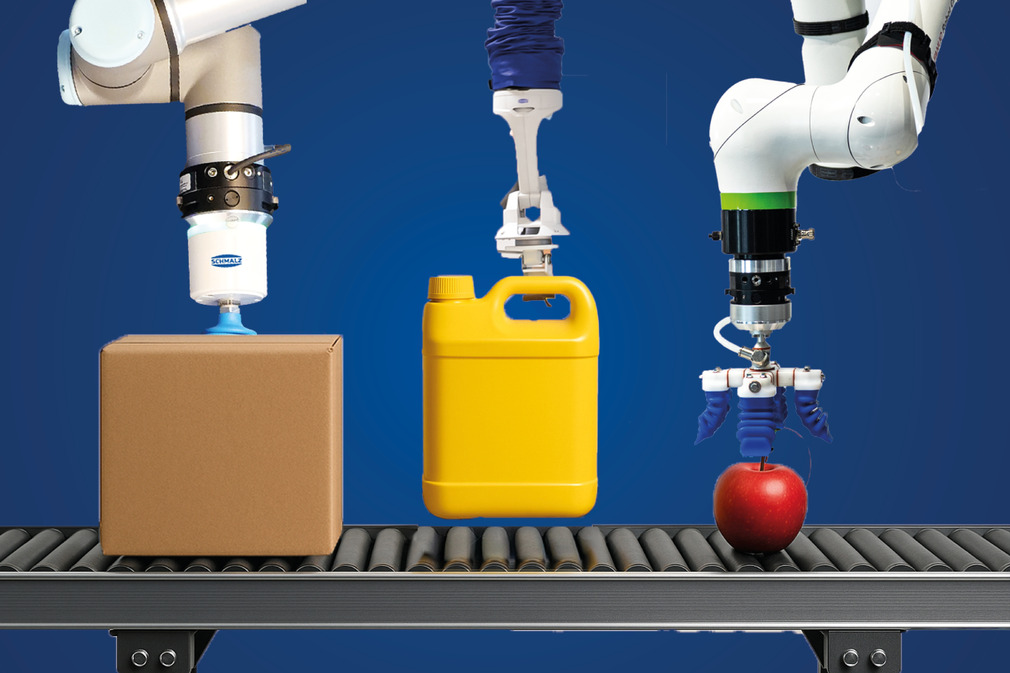
吸着システムは、ロボットとワークの間のインターフェースを形成します。製品を安全に把持し、確実に搬送し、正確に配置できる場合にのみ、人による介入なしで連続的なマテリアルフローを実現できます。
この点において、真空技術は特に汎用性の高いソリューションを提供します。1つの把持原理のみを利用して、さまざまな形状、材質、表面を持つワークを、幅広いアプリケーションにおいて確実に搬送することが可能です。

移動型ロボットにおいては、1グラム単位の軽量化が重要です。軽量かつ省スペースな吸着システムにより、リーチ、積載量、および動的性能を最大限に高めます。

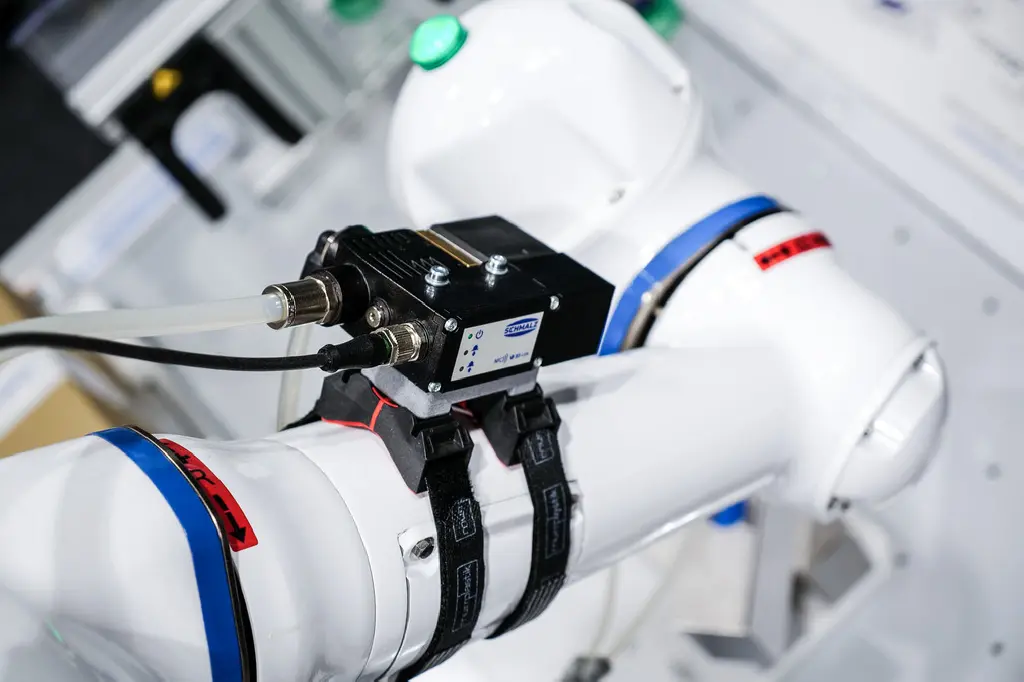
持ち運び可能な真空発生器: 移動型ロボットシステムには、圧縮エアに依存せずに作動するコンパクトな真空生成システムが必要です。

把持プロセスは、ワークや加工条件が変動する場合でも確実に機能しなければなりません。

最新のインターフェースにより、既存のロボットシステムへの迅速かつ容易な統合を実現することができます。
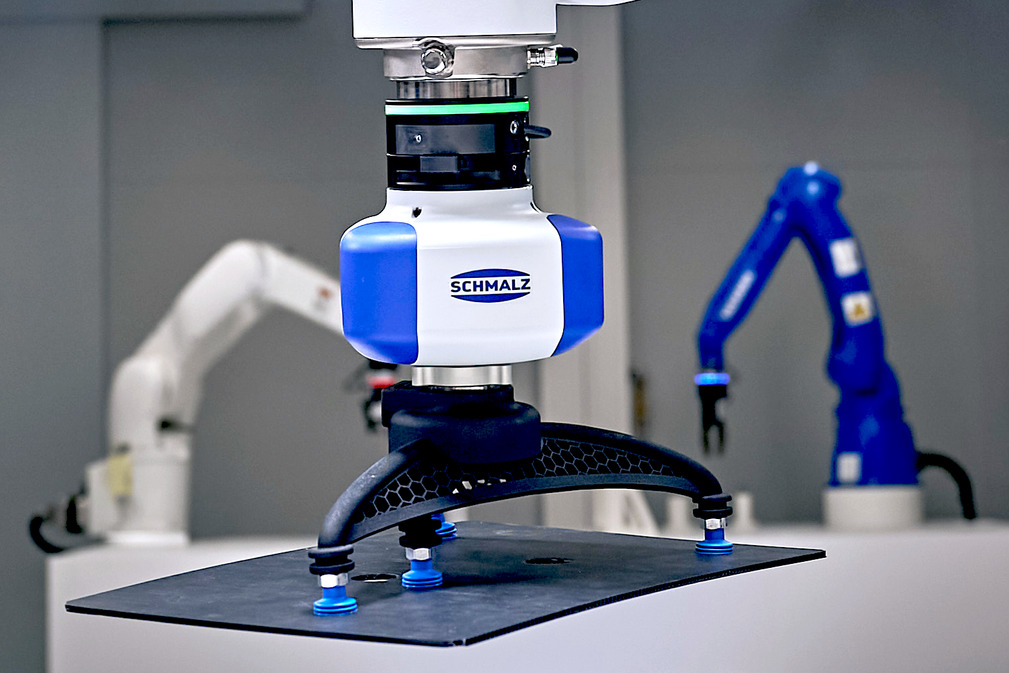
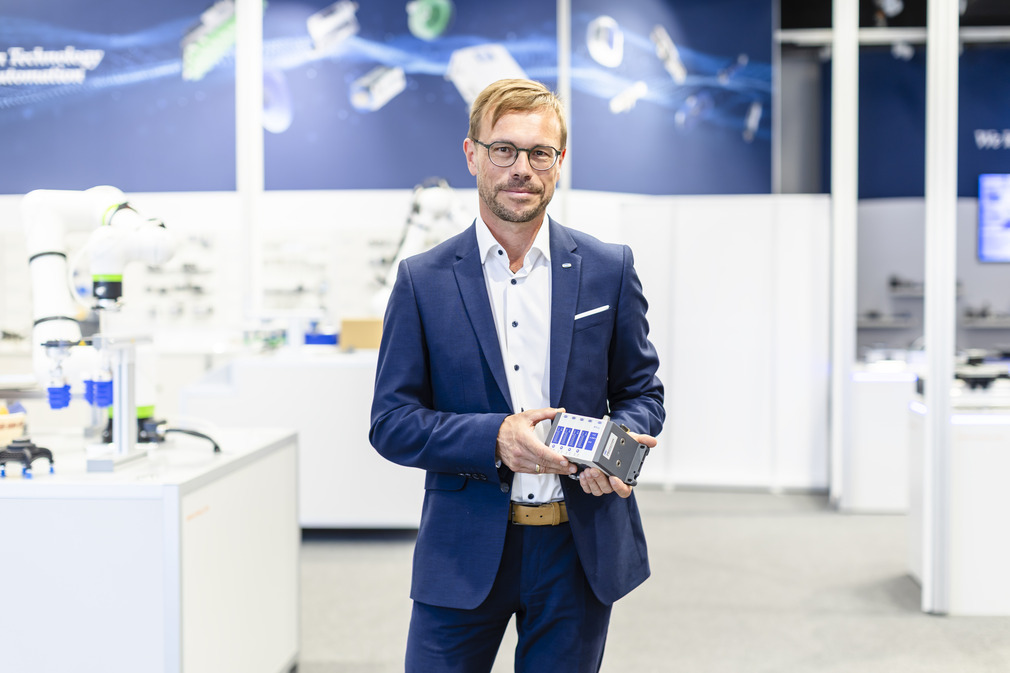
移動型ロボットは、高機能な把持技術と組み合わせることで初めて、真に自律的な搬送システムとなります。当社のソリューションは、安全かつ柔軟で効率的なマテリアルフローを実現するための基盤を提供します。∼ Michael Pojtinger、真空オートメーション部 事業開発プロセス責任者
高性能な吸着システムは、真空パッドだけでは成り立ちません。すべての機器が連携して初めて、安定かつコスト効率の高いプロセスを確保することができるのです。
シュマルツは、この目的のために、高機能な真空パッドや電気式真空発生器からセンサーシステム、そしてそれに適合するアクセサリに至るまで、相互に連携した製品ラインアップを提供しています。その結果、移動型ロボットアプリケーションにおいて、容易に統合でき、かつ信頼性の高い作動を実現するソリューションが生まれます。
真空生成は、あらゆる把持プロセスの根幹をなすものです。これは、サイクルタイム、プロセスの安定性、そしてアプリケーション全体のエネルギー効率に影響を及ぼします。 シュマルツは、高機能真空ポンプ「GSP」により、電気式真空発生器のための独自のソリューションを開発し、エネルギー効率、統合性、そして性能において新たな基準を打ち立てています。
神奈川県横浜市都筑区大棚町3001-7