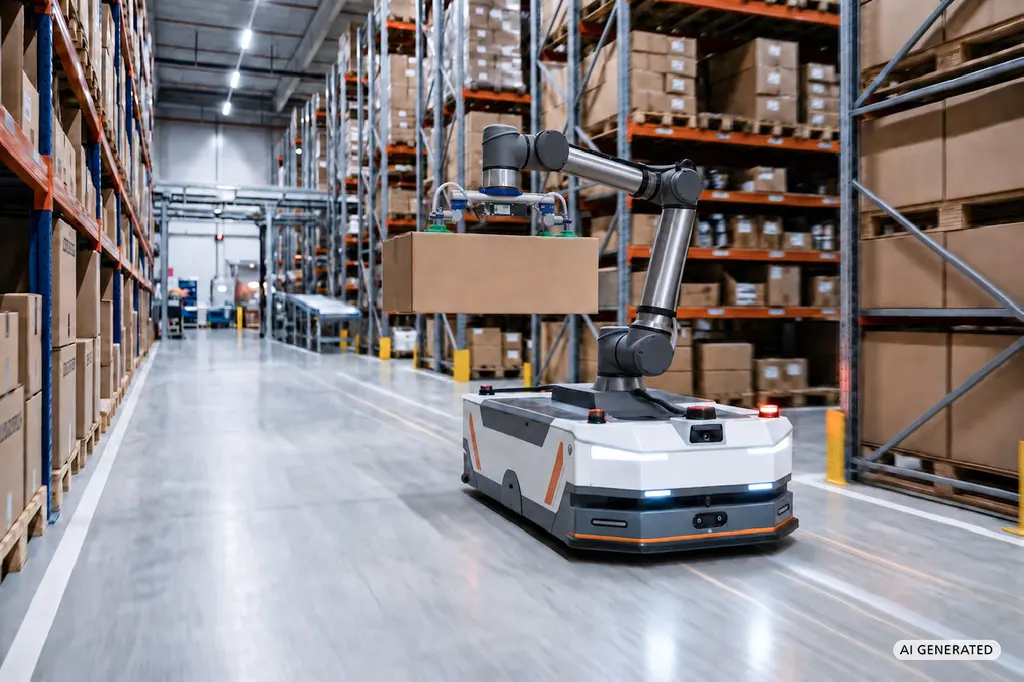
無人搬送車 (AGV)
無人搬送システム (AGTS) とは、複数の無人搬送車 (AGV)、AGVを制御する上位コントローラ、および関連するインフラで構成される、工場内の資材搬送システムです。このシステムは、運転手を必要とせずに、倉庫、生産エリア、取付けライン内の決められたステーション間において資材の運搬を行います。
AGVとAGVS ― これらの用語の違いとは
一般的な用法では、この2つの略語はしばしば同義語として使われます。しかし、厳密には、これらは異なるレベルを指しています。
- AGVS (自動誘導車両システム): 車両、車両を制御するコントローラ、インフラから構成される総合システム
- AGV (Automated Guided Vehicle / 無人搬送車): 個々の車両
したがって、AGVとAGVSは同じものではありません。 「AGV」と言う場合は単一の車両を指し、「AGVS」と言う場合は設備全体を指します。実務上、この区別が重要になるのは、テクニカルデータを比較する場合です。システムの処理能力を、単一の車両の積載量と比較することはできないからです。
無人輸送システムの構成
AGVシステムは、単なる車両の集まりではありません。このシステムは、以下の4つの機器から成り立っています。
- 車両 (AGV): 特定の荷台や積載量に合わせて設計された車両。台車型・けん引型・ローリフト型などが存在します。
- 制御システム: 搬送指示を管理し、車両に割り当て、交差点やボトルネックとなる箇所での交通を調整し、稼働率を監視します。
- 通信: 車両とコントローラー間のデータリンク、および倉庫管理システムとのインターフェース。
- 周辺機器: 充電ステーション、転送ステーション、防火・ゲートシステム、および荷役用アタッチメント。
AGVの性能は通常、個々の車両ではなく、コントローラーとレイアウトによって決まります。s狭い通路や一方通行、また搬送地点の数は、車両の速度よりも早くスループットを制限することがよくあります。
AGVに関する規格や基準
ドイツ語圏では、無人搬送車 (AGV) の計画、導入、および検収に関する権威ある基準として、VDI 2510シリーズのガイドラインが用いられています。ベストプラクティスについては、以下の4つの規定が定められています。
- VDI 2510: 本シリーズの基礎となる文書であり、計画および受入に関する要件とパラメータを規定しています。
- VDI 2510 第2部分: 製造業者、システムインテグレータ、および作業者向けのAGVおよび移動ロボットに関する安全要件。
- DIN EN ISO 3691-4: 自動誘導式フォークリフトとそのシステムに関する安全要件。
- VDA 5050: 車両と上位制御システム間の、オープンでメーカーに依存しないインターフェース。
特にVDA 5050には注目すべきです。この規格は、車両が上位の制御システムとどのように通信するかを規定しています。この規格を採用すれば、単一のフリート内で異なるメーカーの車両を運用することが可能となり、特定のサプライヤーの制御システムに縛られることはありません。
AGVとAMRの違い
どちらの機器も、運転手なしで物資の輸送を行います。違いは自律性の度合いにあります:
| 特長 | 従来のAGV | AMR |
|---|---|---|
| 経路 | あらかじめ設定された経路を通る | 自由走行、 経路はリアルタイムで計算される |
| 誘導方法 | 磁気トラック、誘導ループ、または反射板に対応 | 構造的なインフラの要件は不要 |
| 進路上の障害物 | 車両は停止して待機 | 車両は障害物を迂回して走行する |
| レイアウトの変更時 | 誘導方法の調整が必要 | ソフトウェアの調整 |
| 主な強み | 固定ルートでの高水準かつ安定した処理能力 | レイアウトや目的地点が頻繁に変わる場合にも柔軟に対応 |
この比較は、明確な境界線ではなく、スペクトルの両極端を示したものです。多くの最新の無人搬送車 (AGV) は、自由な移動や障害物の回避を行えるようになっています。そのため、業界団体やガイドラインでは、これら両方の概念を「モバイルロボティクス」という包括的な用語の下にまとめる傾向が強まっています。
関連用語
よくあるご質問
無人搬送車 (AGV) の誘導方式
システムの世代にもよりますが、無人搬送車 (AGV) は一般的に、床に設けられた磁気ガイドや誘導ループ、壁や棚に設置された反射マーカー、QRコードなどの光学マーカー、あるいは追加のマーキングを必要としない建物の輪郭などを利用してゆうどうされています。どの方式を採用するかによって、将来的なレイアウト変更に伴う構築コストに大きな影響が及びます。
無人搬送車 (AGV) は、自律走行搬送ロボット (AMR) よりも適しているのでしょうか?
固定された、変化のない搬送ルートにおいて、一貫して高いサイクルタクトと最大のスループットが重要視される場合、無人搬送車 (AGV) は自律走行搬送ロボット (AMR) よりも優れた選択肢となります。
従来の軌道誘導型AGVは、特に以下の条件下でその強みを発揮します。
- 静的なプロセス: 資材の流れや施設のレイアウトが何年もの間変わらない場合
- 高いサイクルレート: 一定の経路に沿って、大量の荷物を搬送する場合
- 独立した走行経路: 搬送エリア内に歩行者や予測不可能な障害物がほとんどない場合
- 費用対効果: 非常に単純な搬送作業において、AGVは多くの場合、設備投資コスト (CAPEX) が低く、メンテナンス費用も極めて予測しやすい
無人搬送車 (AGV) は通常、どのような用途に使われますか?
無人搬送車 (AGV) は、通常、生産現場や物流内において、固定された地点間の高度に標準化された反復的な資材搬送に使用されます。
AGVの代表的なアプリケーションには、次のようなものがあります。
- 取付および生産ラインへの供給: 生産ラインや作業ステーションへの、サイクルタイムに合わせた機器や原材料の搬送
- 保管および工場内輸送: 施設内の長距離かつ経路が固定された区間において、入荷場所、中間保管エリア、出荷エリア間の搬送
- パレット搬送: 重量の大きい運送台車や完成品物の出荷エリアへの搬送
- 工程統合: 物理的に分離された個々の加工ステーション間でのワーク搬送。