自律走行搬送ロボット (AMR)
自律走行搬送ロボット (AMR) とは、工場内での資材搬送を目的として設計された運搬車両であり、固定された誘導線なしでエリア内を自律的に移動します。センサーを用いて周囲の地図を作成し、経路を連続的に再計算します。 障害物に遭遇した場合、その前で停止するのではなく、自ら障害物を迂回して進みます。
自律走行搬送ロボット (AMR) の走行方法
SLAM (Simultaneous Localization and Mapping: 同時位置推定・地図作成)は、自律走行の基礎となる技術です。この手法は、2つの課題を同時に解決します。ロボットはセンサデータを用いて周囲の地図を実現すると同時に、その地図内での自身の位置を特定します。これらのプロセスは、ロボットが移動している間、連続的に行われます。
データは、いくつかの種類のセンサーを組み合わせて取得されます:
- レーザースキャナー (LiDAR) は、壁、棚、装置の輪郭を捉え、位置推定の基準を提供します。
- カメラや3Dセンサーは、マップに含まれていない人、荷台、障害物を検知します。
- オドメトリと慣性センサーは、移動距離を測定し、2回のスキャン間の位置を特定するのに役立ちます。
このデータを用いて、ソフトウェアが目的地までの経路を計算し、それを保存されたマップと連続的に照合します。走行環境に変化が生じた場合、経路を調整します。例えば、パレットが通路を塞いでいる場合は、ロボットが代替ルートを選択します。倉庫のレイアウトが変更された場合でも、新たなマッピングを行うだけで済みます。磁気ガイドレールや誘導ループなどの構造的な改造は一切必要ありません。
自律走行搬送ロボット (AMR) の用途
AMRは、保管エリア、生産エリア、取付けエリア間の内部資材搬送に加え、個々の取付けライン、作業ステーション、または機械間の搬送にも対応します。つまり、これまでは社員が手動で、あるいはハンドパレットトラックやフォークリフトを使用して行っていた日常的な搬送作業を代行することができます。
- 資材供給: 組立ラインや作業ステーションへのジャスト・イン・タイム供給。
- 機械への供給: 原材料の自動供給と完成品の取り出し。
- コンテナ搬送: 保管エリアと生産エリア間の KLT、トレイ、プラスチックコンテナの循環。
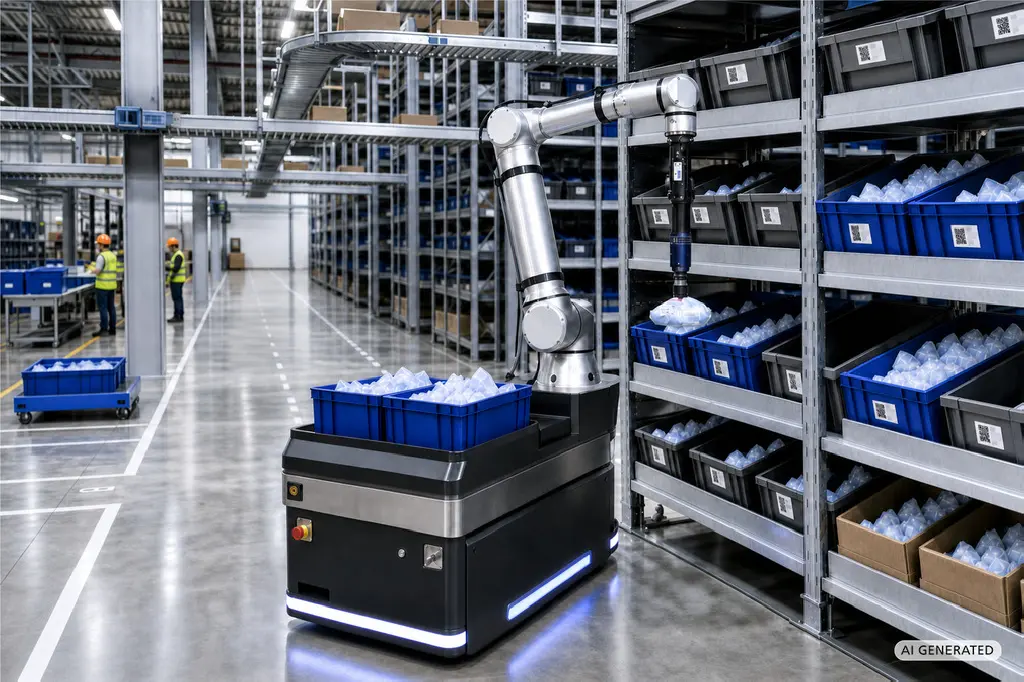
- オーダーピッキング: 保管エリア内でのオーダー製品の搬送、およびアイテムのピッキング。ロボットアームとの接続により、棚からの個々のアイテムの正確な取り出しも可能。
- 工場内搬送: 地理的に離れたエリア間の長距離接続。
関連用語
よくあるご質問
自律走行搬送ロボット (AMR) と移動ロボットは同じものですか?
自律走行搬送ロボット (AMR) と移動ロボットは同じものではありません。というのも、「移動ロボット」は、すべての無人フォークリフトの総称として用いられているからです。
このグループの中で、AMRは高度な自律走行機能を備え、経路を自由に選択できる特殊なサブグループを構成しています。現在、VDIテクニカル委員会およびVDMAは、すべての無人システムを総称する共通の包括用語として「モバイルロボティクス」を使用しています。
自律走行搬送ロボット (AMR) と無人搬送車(FTF)の違いは何ですか?
自律走行搬送ロボット (AMR) と無人搬送車(FTF)の主な違いは、そのナビゲーション動作と自律性の程度にあります。AMRは独自に経路を計算し、障害物を柔軟に回避しながら移動するのに対し、従来のFTFはあらかじめ決められた固定の経路を辿り、障害物に遭遇すると停止します。
自律走行搬送ロボット (AMR) は、どのようにして安全性を担保しているのでしょうか?
自律走行搬送ロボット (AMR) は、車体前方に動的な安全ゾーンを設定する内蔵の個人用安全レーザースキャナを搭載しています。これにより、作業者とも安全に共存することができます。人が近づくと、ロボットは自動的に速度を落とし、近づきすぎた場合には直ちに停止します。
安全性の観点から特に重要なのは、社員が手動で荷台を取り外したり設置したりする転送ステーションや、人の歩行路としても機能する移動経路です。
AMRの安全な作動には、どのような基準が適用されるのでしょうか?
自律走行搬送ロボット (AMR) の安全な作動を規定する2つの主要な規格は、DIN EN ISO 3691-4とVDI 2510 第2部です。
DIN EN ISO 3691-4規格は、無人フォークリフトおよびそのシステムに関する基本的な安全要件を規定しています。VDI 2510 第2部のガイドラインは、この規格を追加するものであり、無人搬送システムおよび移動ロボットのライフサイクル全体 (計画段階から操作開始時、継続的な運用まで) における機械の安全要件についてさらに詳しく記述しています。
モバイルマニピュレータとは何ですか?
移動式マニピュレータとは、物資の搬送を統合的に行うために、ロボットアームと高機能グリッパーを装備した自律走行搬送ロボット (AMR) のことです。
標準的なAMRが単にA地点からB地点へ材質を搬送するのに対し、 モバイルマニピュレータは、移動ベース、ロボットアーム (多くの場合、協働ロボットが使用されます)、および吸着システム (ロボットハンド、EOAT) を組み合わせることで、搬送と実際の把持プロセスの両方を単一の操作で実行します。
複数の自律走行搬送ロボット (AMR) は、フリート内でどのように連携しているのでしょうか?
1つのフリート内における複数の自律走行搬送ロボット (AMR) の連携は、上位のフリート管理システムによって行われます。このシステムは、タスクの自動割り当て、ボトルネック箇所での交通制御、および充電ステーションの高機能制御を担当します。